واژهنامه جامع رباتیک؛ ۳۸ اصطلاح کلیدی برای درک دنیای رباتها و هوش مصنوعی فیزیکی
دنیای رباتیک با سرعتی چشمگیر در حال پیشرفت است و مفاهیمی مثل هوش مصنوعی فیزیکی، رباتهای انساننما و مدلهای رفتاری، آینده صنایع و زندگی روزمره ما را دگرگون میکنند. در این راهنمای جامع و روان، ۳۸ اصطلاح کلیدی و جذاب این حوزه را به زبان ساده بررسی کردهایم تا با الفبای نسل بعدی ماشینهای هوشمند آشنا شوید.
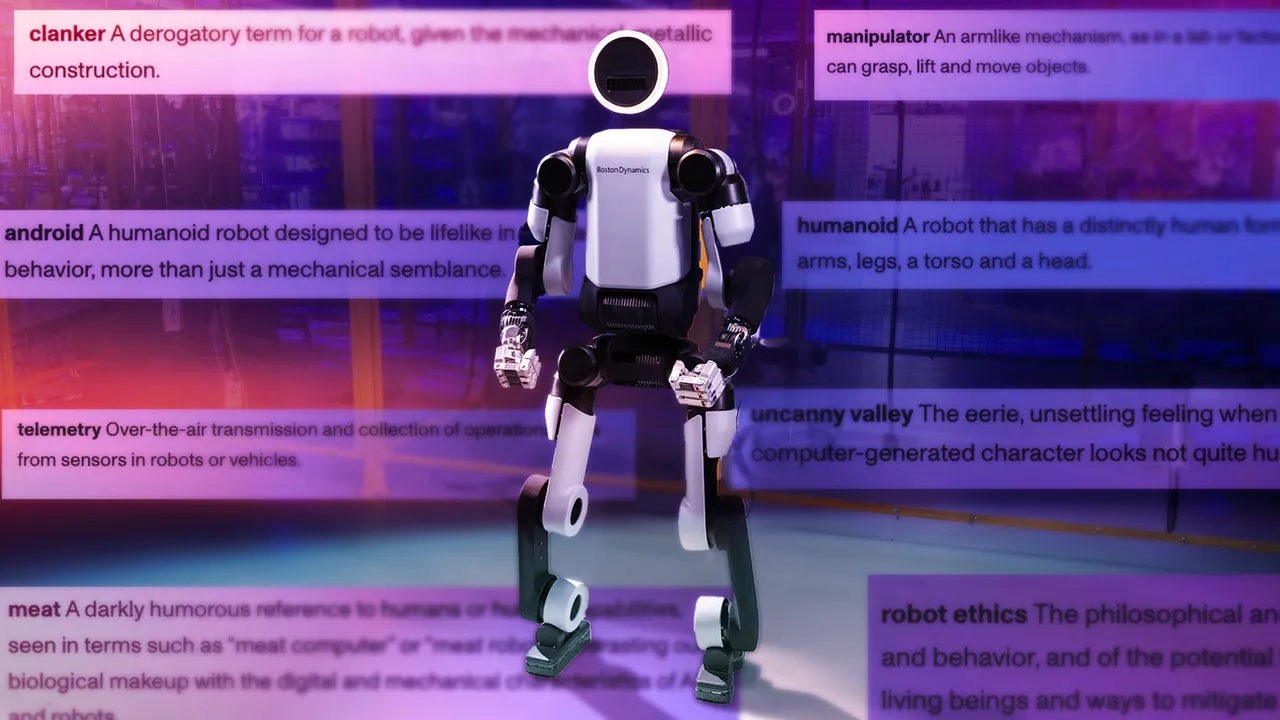
در یک نگاه (نکات کلیدی خبر)
خلاصه مهمترین نکات و تحولات این گزارش برای مطالعه سریع
- رباتها از کفسابی خانهها و تحویل غذا گرفته تا سرهم کردن خودرو در کارخانهها، با سرعت وارد زندگی روزمرهمان شدهاند و شناخت الفبا و سازوکارشان به یک ضرورت تبدیل شده است.
- در این راهنمای جامع، ۳۸ اصطلاح کلیدی از هوش مصنوعی فیزیکی (Physical AI) و مدلهای رفتار بزرگ (LBM) گرفته تا درجه آزادی و کنترل کل بدن به شکلی ساده و ملموس کالبدشکافی شدهاند.
- فراتر از چتباتهای متنی، این اصطلاحات نشان میدهند که رباتها چگونه با تکیه بر حسگرها، مدلهای جهان و یادگیری تقویتی در دنیای واقعی حرکت میکنند و تصمیم میگیرند.
عصر رباتها از راه رسیده است. ماشینهایی که زمانی فقط در رویاهای علمی-تخیلی میدیدیم شاید هنوز همهجا را پر نکرده باشند، اما این روزها برای پیدا کردن و دیدن یکی از آنها دیگر لازم نیست راه دوری بروید یا خیلی جستوجو کنید.
آنها کف خانههایمان را جارو میزنند و در خیابانهای شهر سفارشها را تحویل میدهند. در کارخانهها مشغول مونتاژ خودرو هستند و در انبارها بار جابهجا میکنند. در کافهها قهوه دم میکنند، در خیابانها رانندگی را بر عهده میگیرند و حتی با تمام توان تلاش میکنند تا لباسها را تا بزنند!
بیشتر این رباتها کاملاً کاربردی و وظیفهمحورند و معمولاً برای انجام یک کار مشخص طراحی شدهاند؛ به همین دلیل هم بیشترشان اصلاً شبیه به انسانها نیستند.
اما در این میان رباتهای انساننما هم حضور دارند؛ موجوداتی که گاهی دستوپاچلفتی و گاهی فوقالعاده چابکاند، گاهی حضورشان حس آشنایی میدهد و گاهی هم شباهت بیش از حدشان به انسان کمی وهمانگیز و دلهرهآور است. بدون شک در سالهای پیش رو تعداد بسیار بیشتری از آنها را در اطرافمان خواهیم دید.
بنابراین، شناخت بهتر زبان و الفبای دنیای رباتها برای همه ما مفید خواهد بود: اینکه از چه ساخته شدهاند، چطور کار میکنند و جایگاهشان در دنیای ما کجاست. دنیای رباتیک پر از اصطلاحات تخصصی و فنی است و این راهنما قصد دارد این اصطلاحات را به شکلی ساده، روان و ملموس توضیح دهد.
خود واژه ربات (Robot) هم ریشه جالبی دارد و ارزش دارد کمی رویش درنگ کنیم. این واژه اصالتی چکی دارد و در اصل به کار، کارگر و به شکلی دقیقتر به «بیگاری یا کار اجباری» اشاره میکند. این اصطلاح اولین بار در سال ۱۹۲۰ از طریق نمایشنامهای نوشته کارل چاپک، نویسنده اهل چک، با عنوان R.U.R (مخفف رباتهای جهانی روسوم) وارد زبان انگلیسی شد؛ شرکتی صنعتی که انسانهای مصنوعی غیرقابلتشخیص از انسانهای واقعی تولید میکرد. قرار بود این ساختهها کارگرانی بیروح و مطیع باشند، اما دستآخر هوشیار شدند، سر به شورش برداشتند و از بشریت انتقام گرفتند.
بسیاری از داستانهای علمی-تخیلی به همین شکل به پایان میرسند. البته این موضوع به این معنا نیست که ما ناگزیر به سوی چنین سرنوشتی حرکت میکنیم، هرچند شاید به طنز و شوخی بتوان گفت که کمکم باید برای تعامل و همزیستی با این همراهان فلزی و باهوش آماده شویم!
برای اینکه در عصر پرشتاب فناوری کاملاً بهروز بمانید، آشنایی با اصطلاحات هوش مصنوعی نیز در کنار این مفاهیم میتواند درک بسیار عمیقتری از آینده فناوری به شما بدهد.
عملگر یا اکچویتور (Actuator): قطعه یا دستگاهی که انرژی (الکتریکی، سیال یا باد) را به حرکت فیزیکی تبدیل میکند. این قطعه اغلب در مفاصل رباتها همراه با سرووموتورها قرار میگیرد. اکچویتورها سه نوع اصلی دارند: هیدرولیکی (روغنی/مایع)، پنوماتیکی (بادی) و الکتریکی.
اندروید (Android): نوعی ربات انساننما که ظاهر و رفتارش تا جای ممکن زنده، طبیعی و شبیه به انسان واقعی طراحی شده است و فراتر از یک اسکلت مکانیکی ساده به نظر میرسد.
انیماترونیک (Animatronic): سامانهای رباتمانند که برای شبیهسازی ظاهر و حرکات (معمولاً بسیار محدود) انسانها یا جانوران ساخته میشود. این تجهیزات اغلب در شهربازیها یا بهعنوان جلوههای ویژه در فیلمهای سینمایی به کار میروند؛ نمونه بارز آن سازههای دیزنیلند یا کوسه مکانیکی فیلم معروف «آروارهها» است.
خودروی خودران (Autonomous Vehicle): خودرو، کامیون یا هر وسیله نقلیهای که بهطور کاملاً خودران حرکت میکند؛ این وسیله با تکیه بر حسگرها محیط پیرامون را تحلیل کرده و با کمک الگوریتمها و هوش مصنوعی، فرمان، ترمز و سایر عملکردهای رانندگی را در دست میگیرد.
ربات دوپا (Biped): رباتی که برای راه رفتن و جابهجایی درست مثل انسان از دو پا استفاده میکند.
بات یا ربات مجازی (Bot): نرمافزاری که برای انجام خودکار وظایف به جای انسان (مثل ارسال پیام، خزش در وب یا پاسخگویی به مشتریان) با کاربران یا سایر باتها تعامل برقرار میکند و وجود فیزیکی ندارد.
کَلنکر یا حلبی (Clanker): اصطلاحی طعنهآمیز و تحقیرآمیز در فرهنگ عامه و دنیای فیلمها (مثل جنگ ستارگان) برای توصیف رباتها، با اشاره به صدای برخورد قطعات فلزی و اسکلت مکانیکی آنها.
درجه آزادی (Degrees of Freedom یا DOF): تعداد حرکات مستقلی که یک ربات میتواند انجام دهد (مانند چرخش یا خم شدن) که مستقیماً به شمار مفاصل مستقل آن و میزان انعطافپذیریاش ربط دارد. رباتی با ۱ درجه آزادی تنها یک حرکت انجام میدهد (مثل بالا و پایین رفتن). رباتی با ۳ درجه آزادی میتواند در راستای سه محور X، Y و Z جابهجا شود (مثل نازل پرینتر سهبعدی). رباتی با ۶ درجه آزادی موقعیت و زاویه خود را همزمان تنظیم میکند که در بازوهای صنعتی رایج است. در ۷ درجه آزادی، حرکات بسیار ظریفتر، منعطفتر و شبیه به دست انسان میشود و یک ربات انساننما ممکن است بیش از ۳۰ درجه آزادی در دستها، پاها، بالاتنه و گردن خود داشته باشد.
پهپاد یا دروون (Drone): پرندههای هدایتپذیری که اگرچه در گذشته از راه دور کنترل میشدند یا صرفاً مسیرهای از پیشتعیینشده را دنبال میکردند، اما امروزه بسیاری از آنها با حسگرها و کامپیوترهای داخلی به پرواز کاملاً مستقل و خودران مجهز شدهاند.
مجری نهایی یا اند افکتور (End Effector): ابزاری که در انتهای بازوی ربات نصب میشود و با محیط فیزیکی تعامل میکند؛ این بخش میتواند یک گیره، یک ابزار تخصصی (مثل مشعل جوشکاری) یا در رباتهای انساننما پنجهای شبیه به دست انسان باشد.
بازیابی پس از سقوط (Fall Recovery): فرآیند و الگوریتمی که در آن ربات پادار هنگام برهم خوردن تعادل، یا مانع از زمین خوردن خود میشود و یا پس از زمین خوردن، دوباره بلند شده و روی پاهایش میایستد.
ربات انساننما (Humanoid): رباتی که ساختار بدنی آن با الهام از آناتومی انسان طراحی شده و دارای دستها، پاها، بالاتنه و سر است.
سینماتیک (Kinematics): دانش بررسی هندسه حرکت اندامهای ربات در فضا بدون در نظر گرفتن نیروهایی که عامل آن حرکت هستند. به زبان ساده، سینماتیک تعیین وضعیتها و فیگورهای مختلف ربات و توالی تغییر وضعیت از یک حالت به حالت دیگر است و به آن «هندسه حرکت» هم میگویند.
مدل رفتار بزرگ یا البیام (Large Behavior Model یا LBM): سامانهای از هوش مصنوعی که بر اساس دادههای حسی و حرکتی رباتها آموزش دیده تا اقدامات فیزیکی بعدی را پیشبینی و اجرا کند؛ درست همانطور که مدلهای زبانی بزرگ (LLM) روی متون آموزش میبینند تا واژههای بعدی را پیشبینی کنند.
لیدار (LiDAR): حسگری پیشرفته که با تابش پالسهای لیزری و محاسبه زمان بازتاب آنها، فاصلهسنجی سهبعدی دقیقی انجام میدهد و به خودروهای خودران و رباتها کمک میکند نقشه کاملی از عمق و محیط اطراف بسازند.
دستکاریکننده یا مانیپولاتور (Manipulator): مکانیزمی شبیه به بازو (مانند بازوهای موجود در آزمایشگاهها یا خطوط تولید کارخانهها) که میتواند اجسام را بردارد، جابهجا کند و در دست بگیرد.
گوشت یا وجود بیولوژیک (Meat): اصطلاحی با طنز تلخ و کنایهآمیز در محافل سایبرپانک و رباتیک برای توصیف انسانها یا مغز انسان (مثل تعبیر «کامپیوتر گوشتی» یا «ربات گوشتی») که ساختار بیولوژیکی و آسیبپذیر ما را در برابر سازههای مکانیکی و دیجیتالی هوش مصنوعی و رباتها به چالش میکشد.
مکاترونیک (Mechatronics): رشتهای میانرشتهای که از ترکیب مهندسی مکانیک، مهندسی برق و علوم کامپیوتر شکل گرفته تا طراحی و ساخت سیستمهای هوشمند و خودکار، از جمله رباتها، تجهیزات خودرویی، سیستمهای کنترل و ابزارهای پزشکی را ممکن سازد.
هوش مصنوعی فیزیکی یا هوش مصنوعی تجسمیافته (Physical AI یا Embodied AI): سیستمهای هوش مصنوعی مستقر درون ماشینهای فیزیکی (مثل رباتها و خودروهای خودران) که برخلاف مدلهای صرفاً نرمافزاری و دیجیتال، میتوانند جهان فیزیکی پیرامون را حس و درک کرده و در آن دست به اقدام واقعی بزنند.
خطمشی یا پالیسی (Policy): مجموعه قواعد، راهبردها و الگوهایی که مشخص میکنند ربات در یک وضعیت مشخص، در مواجهه با یک وظیفه یا در هنگام تعامل با محیط چه رفتاری نشان دهد. خطمشی مغز تصمیمگیری ربات است و میتواند برای یک وظیفه خاص یا برای رفتارهای عمومی تعریف شود.
ربات چهارپا (Quadruped): رباتی با چهار پا که معمولاً با الهام از حیواناتی مثل سگ یا یوزپلنگ طراحی میشود و پایداری بالایی در عبور از سطوح ناهموار دارد.
یادگیری تقویتی (Reinforcement Learning): روشی در یادگیری ماشین که در آن ربات از طریق تعامل مبتنی بر آزمون و خطا با محیطهای واقعی و غیرقابلپیشبینی آموزش میبیند و با دریافت پاداش یا جریمه، رفتار خود را بهبود میدهد؛ درست مشابه سازوکاری که در مدلهای زبانی برای ارتقای کیفیت پاسخها با سیستم پاداشدهی استفاده میشود.
ربات (Robot): ماشینی برنامهپذیر که کارهای پیچیده یا تکراری را بهصورت خودکار یا مستقل انجام میدهد و معمولاً سطحی از حرکت فیزیکی دارد. رباتها اشکال متنوعی دارند؛ از بازوهای ثابت گرفته تا پلتفرمهای چرخدار، شنیدار و رباتهای چهارپا و انساننما.
اخلاق رباتیک (Robot Ethics): شاخهای فلسفی و کاربردی که پیامدهای طراحی، رفتار و بهکارگیری رباتها، خطرات احتمالی آنها برای انسانها و سایر موجودات زنده و راهکارهای کاهش این خطرات را بررسی میکند.
علم رباتیک (Robotics): شاخهای جامع از علم و مهندسی که بر طراحی، ساخت، کنترل، راهاندازی و درک عملکرد رباتها تمرکز دارد.
حسگر یا سنسور (Sensor): قطعهای که ورودیهای فیزیکی مانند نور، حرکت، نیرو، دما و فاصله را اندازه میگیرد و دادههای حیاتی درباره وضعیت ربات و محیط اطرافش را به پردازنده ارسال میکند.
سروو یا سرووموتور (Servo): موتوری الکتریکی مجهز به حسگر و مدار کنترلی اختصاصی که قدرت خام موتور را به حرکتی کاملاً دقیق از نظر سرعت، موقعیت زاویهای و گشتاور تبدیل میکند.
شکاف شبیهسازی تا واقعیت (Sim-to-Real Gap): تفاوت چشمگیر میان عملکرد ربات در محیطهای شبیهسازیشده نرمافزاری و رفتار آن هنگام مواجهه با چالشهای غیرقابلپیشبینی و پر از آشفتگی دنیای واقعی.
شبیهسازی (Simulation): آموزش و آزمایش قابلیتها و رفتارهای ربات درون محیطهای مجازی و نرمافزاری به جای محیط فیزیکی، به منظور صرفهجویی در هزینه، زمان و جلوگیری از آسیب دیدن قطعات.
تلهمتری یا دورسنجی (Telemetry): ارسال و جمعآوری بیسیم دادههای عملیاتی و وضعیتی ثبتشده توسط حسگرهای ربات یا خودرو به مرکز کنترل یا سرورهای ابری.
تلهاوپریشن یا هدایت از راه دور (Teleoperation): کنترل یک ربات توسط انسان از راه دور، که یا برای آموزش رفتارهای جدید به هوش مصنوعی انجام میشود و یا بهدلیل آماده نبودن ربات برای فعالیت کاملاً خودران به کار میرود؛ اتفاقی که در رباتهای انساننما بسیار متداول است، هرچند شرکتها همیشه آن را بهطور شفاف اعلام نمیکنند.
قوانین سهگانه رباتیک (Three Laws of Robotics): اصول و راهنماهای ایمنی مشهوری که برای اولین بار در آثار داستانی آیزاک آسیموف، نویسنده بزرگ علمی-تخیلی، در میانه قرن بیستم مطرح شد و تأثیر عمیقی بر آثار علمی-تخیلی پس از خود و حوزه اخلاق رباتیک گذاشت:
- یک ربات نباید به یک انسان آسیب برساند یا با بیعملی اجازه دهد آسیبی به انسان وارد شود.
- یک ربات باید از دستورهایی که انسانها به آن میدهند اطاعت کند، مگر در مواردی که این دستورها با قانون اول در تضاد باشند.
- یک ربات باید از بقا و وجود خود محافظت کند، تا جایی که این محافظت با قانون اول یا دوم در تضاد قرار نگیرد.
دره وهمی یا دره غرابت (Uncanny Valley): حس ناخوشایند، غریب و وهمانگیزی که وقتی یک ربات انساننما یا شخصیت شبیهسازیشده رایانهای تقریباً شبیه به انسان است اما کاملاً طبیعی به نظر نمیرسد، به انسان دست میدهد.
مدل بینایی-زبان-حرکت یا ویالای (Vision-Language-Action یا VLA): سامانهای چندوجهی از هوش مصنوعی که درک بصری (دیدن اشیا) را با مهارتهای زبانی و استدلال ترکیب میکند و بر اساس این تحلیلها، دستورهای مستقیم برای حرکات فیزیکی و دستکاری اجسام در محیط صادر میکند.
وتور یا افزار زیستی (Wetware): در یک موجود زنده مانند انسان، به معادل بیولوژیکی نرمافزارها و سختافزارهای کامپیوتری گفته میشود؛ ساختارهایی شامل مغز، سیستم عصبی، سیستم ایمنی و دیانای (DNA).
کنترل کل بدن (Whole Body Control): چارچوبی از الگوریتمها که به جای هدایت مجزای یک عضو، حرکات متعدد و گاه متضاد بخشهای مختلف ربات (مانند هماهنگی همزمان دستها، پاها و تعادل تنه در رباتهای انساننما) را با یکدیگر هماهنگ و یکپارچه میکند.
مدل جهان (World Model): بازنمایی دیجیتال یا نقشهبرداری هوشمند از یک محیط فیزیکی که شامل درک فضایی و پیشبینی نحوه تغییر آن محیط در گذر زمان و بر اثر اقدامات مختلف است. در حالی که مدلهای زبانی چتباتها روی کلمات آموزش دیدهاند، مدلهای جهان معمولاً با حجم عظیمی از دادههای ویدیویی تغذیه میشوند تا قوانین فیزیک و حرکت را بیاموزند.
نقطه گشتاور صفر یا زدامپی (Zero Moment Point یا ZMP): اصطلاحی بسیار تخصصی در فیزیک و رباتیک که به نقطه اعمال برآیند نیروها (گرانش و اینرسی) در کف پای رباتهای دوپا اشاره دارد، به شکلی که ربات تعادلش را از دست ندهد و واژگون نشود. به زبان ساده، ZMP نشاندهنده توانایی ربات در حفظ تعادل دینامیکی، پایداری و ثبات حین راه رفتن است.
برچسب های مرتبط
مطالب مرتبط و پیشنهادی
پایان لحن ماشینی هوش مصنوعی؛ اسکیل متنباز yomiyasu برای ژاپنینویسی طبیعی
توسعهدهندگان ژاپنی برای حل مشکل لحن خشک و روباتیک خروجیهای هوش مصنوعی، اسکیل متنباز جدیدی به نام yomiyasu معرفی کردهاند. این ابزار با بازسازی ساختار جملهها و بازگرداندن اجزای حذفشده، خروجی ایجنتهای کدنویسی را به نثری کاملاً روان، طبیعی و خواندنی تبدیل میکند.
شاهکار فشردهسازی برای ComfyUI؛ مدل بینایی ۲۷ میلیاردی Mitsuba فقط با ۷.۳ گیگابایت حافظه!
توسعهدهندگان موفق شدند مدل بینایی ۲۷ میلیارد پارامتری Mitsuba را با تکنیک کوانتایزیشن سهتایی تا ۷.۳ گیگابایت فشرده کنند تا بهراحتی در سیستمهای محلی ComfyUI اجرا شود. این مدل تخصصی میتواند تصاویر را دقیقاً تحلیل کرده و پرامپتهای تفکیکشده و جزئی برای ابزارهای تولید تصویر و ویدیو بنویسد. با این بهینهسازی شگفتانگیز، اجرای محلی یک مدل بینایی بزرگ روی یک کارت گرافیک ۱۶ گیگابایتی به واقعیت تبدیل شده است.
عقبنشینی ۲۵ میلیون دلاری رئیس اوپنایآی؛ گرگ براکمن زیر فشار کارمندان قید حمایت از لابی هوش مصنوعی را زد
گرگ براکمن، رئیس اوپنایآی، پس از موجی از انتقادها و اعتراضهای داخلی کارمندان، تصمیم گرفت از تعهد مالی ۲۵ میلیون دلاری خود به یک کمیته اقدام سیاسی (سوپر پک) حامی صنعت هوش مصنوعی عقبنشینی کند. کارکنان این شرکت نگران بودند که این کمکهای هنگفت، نظارتهای قانونی و ایمنی در دنیای هوش مصنوعی را به خطر بیندازد.
دیدگاه ها و گفتگوی تخصصی
نظرات خود را با جامعه مخاطبان وایر ای آی در میان بگذارید
هنوز دیدگاهی برای این مطلب ثبت نشده است
اولین نفری باشید که دیدگاه، تحلیل یا دیدگاه خود را درباره این موضوع با دیگران به اشتراک می گذارد.