دست پیشرفته و جدید ربات اطلس با ۱۳ درجه آزادی؛ شاهکار بوستون داینامیکس برای آموزش هوش مصنوعی
بوستون داینامیکس از دست چهار انگشتی جدیدی برای ربات انساننمای اطلس رونمایی کرده که با برخورداری از ۱۳ درجه آزادی، جهشی بزرگ در مهارتهای فیزیکی این ربات رقم میزند. این دست مکانیکی دقیقاً برای الگوریتمهای یادگیری تقویتی طراحی شده تا رفتارهای یادگرفتهشده در شبیهسازهای نرمافزاری، بدون افت دقت مستقیماً روی ربات واقعی پیادهسازی شوند.
در یک نگاه (نکات کلیدی خبر)
خلاصه مهمترین نکات و تحولات این گزارش برای مطالعه سریع
- بوستون داینامیکس دست جدیدی با ۱۳ درجه آزادی حرکتی (۴ حرکت برای شست و ۳ حرکت برای هر انگشت) برای ربات انساننمای اطلس معرفی کرد که مهارت و چابکی آن را در مقایسه با نسخه قبل دو برابر کرده است.
- مهندسان این شرکت برای بهینهسازی عملکرد، انگشت کوچک را کلاً حذف کردند تا با ۴ انگشت، مصرف انرژی، هزینه و احتمال خرابی قطعات کم شود و همزمان تمام کارهای ظریف صنعتی به بهترین شکل انجام گیرد.
- تمام طراحی مکانیکی این دست بر پایه انتقال مستقیم از شبیهسازی به دنیای واقعی (Sim-to-Real) انجام شده تا هوش مصنوعی بتواند بدون ریسک شکستن قطعات، کارهای صنعتی و کار با ابزارها را در نرمافزار تمرین کند.
شرکت بوستون داینامیکس (Boston Dynamics) از یک دست چهارانگشتی کاملاً جدید برای ربات انساننمای تمامالکتریکی اطلس (Atlas) رونمایی کرد. طبق توضیحات فنی منتشرشده، این دست مکانیکی با یک هدف کلیدی مهندسی شده است: شبیهسازی فوقالعاده دقیق در محیط نرمافزاری؛ بهطوریکه الگوهای کنترلی آموزشدیده در شبیهساز بتوانند با بالاترین ضریب اطمینان به دنیای واقعی و روی سختافزار فیزیکی ربات پیاده شوند. همین هدفگذاری ویژه، همهچیز را از تعداد انگشتان و نوع موتورها گرفته تا حسگرهای پیشرفته این دست شکل داده است.
۱۳ درجه آزادی حرکتی؛ دست اطلس ماهرتر از همیشه
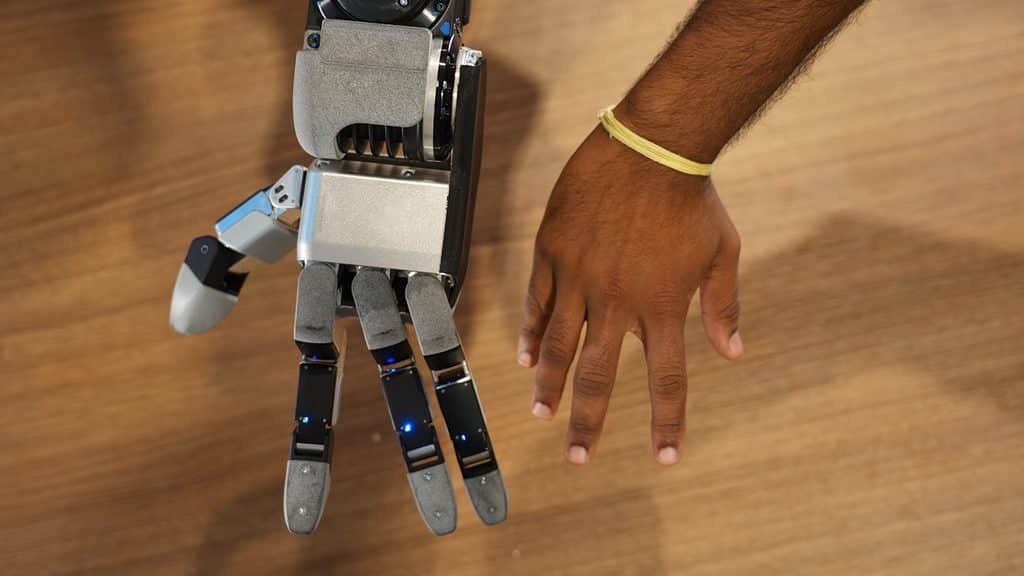
دست قبلی اطلس فقط ۷ درجه آزادی داشت و تمرکزش بیشتر روی گرفتن ساده اشیایی با شکلهای مختلف بود. در دنیای رباتیک، منظور از درجه آزادی (Degree of Freedom) همان محورهای حرکتی مستقل و قابلکنترل است. حالا دست جدید اطلس به ۱۳ درجه آزادی مجهز شده: ۴ حرکت مستقل در انگشت شست و ۳ حرکت در هر یک از سه انگشت دیگر. علاوه بر این، این سه انگشت میتوانند از هم فاصله بگیرند و باز شوند (Splay)؛ مهارتی که به ربات اجازه میدهد پس از برداشتن یک جسم، کنترل بسیار بهتری روی چرخش و موقعیت آن در دست داشته باشد.
حرکت کاملاً مستقل انگشت شست در کنار قابلیت باز شدن انگشتان، راه را برای انجام رفتارهای ظریف و حیاتی در کارهای صنعتی باز میکند؛ رفتارهایی مثل:
- لغزاندن شست در امتداد طول و عرض سایر انگشتها
- گرفتن نیشگونی و ظریف اجسام با هر یک از انگشتان
- استفاده از گیرش سهنقطهای برای چرخاندن و تنظیم زاویه اجسام در دست
- مهار و نجات سریع اشیاء درست در لحظهای که در حال لیز خوردن هستند
- نگهداشتن و فشردن کلید ابزارهای صنعتی مختلف مثل دریل، پیچگوشتی ترکمتر، فرز، تفنگ میخکوب و مشعل جوشکاری
به گفته بوستون داینامیکس، ابعاد این دست تقریباً هماندازه دست یک انسان بزرگجثه است، اما قدرتی بیشتر از دست انسان دارد. البته ربات اطلس بهطور کلی میتواند وسایلی به سنگینی یک یخچال کوچک با وزن بیش از ۴۵ کیلوگرم (۱۰۰ پوند) را جابهجا کند؛ هرچند این رقم مربوط به توان حمل کل بدن ربات است، نه وزن قابلتحمل توسط نوک انگشتان.
چرا انگشت کوچک اطلس حذف شد؟
تیم توسعه بوستون داینامیکس در فرآیند طراحی دست به یک آزمایش جالب زدند: اعضای تیم به مدت یک روز انگشت حلقه و انگشت کوچک دست خود را با چسب به هم بستند تا ببینند وجود انگشت پنجم چقدر تفاوت واقعی در مهارت دست ایجاد میکند! نتیجه شگفتانگیز بود؛ چهار انگشت برای پوشش دادن تمام مأموریتهای هدف، از چرخاندن اشیاء در دست و جلوگیری از افتادن آنها گرفته تا کار با ماشه و شاسی ابزارها، کاملاً کافی بود.
حذف انگشت کوچک باعث شد ۳ موتور محرک (اکچوئیتور) به همراه تمام سیمکشیها، مدارهای کنترلی و فضای فیزیکی موردنیاز آنها حذف شود. این تصمیم هوشمندانه علاوه بر کاهش محسوس هزینهها، تعداد قطعات آسیبپذیر در کارهای سنگین و مداوم صنعتی را هم بهشدت کم میکند. جالب اینجاست که در تمام بخشهای این دست، فقط از یک نوع موتور یکپارچه استفاده شده که فرایند تولید، تعمیر و نگهداری و حتی شبیهسازی نرمافزاری را بینهایت سادهتر کرده است.
وقتی شبیهسازی، تکتک مفاصل مکانیکی را شکل میدهد
بوستون داینامیکس این دست مکانیکی را بهطور ویژه برای پیادهسازی «خطمشیهای کنترلی» (Control Policies) آموزشدیده در شبیهساز فیزیکی بهینه کرده است؛ فرآیندی که در دنیای هوش مصنوعی به «انتقال از شبیهسازی به دنیای واقعی» یا همان Sim-to-Real معروف است. یک خطمشی کنترلی وظیفه دارد دادههای دریافتی از حسگرها را به دستورات حرکتی موتورها تبدیل کند. هوش مصنوعی به کمک یادگیری تقویتی (Reinforcement Learning) و از طریق آزمون و خطای مداوم با سیستم پاداش، این رفتارها را به کمال میرساند؛ مزیتی فوقالعاده که به سیستم اجازه میدهد بدون کوچکترین ترس از آسیب دیدن دست گرانقیمت ربات، آموزشهای پرخطر یا تکراری را بارها در محیط مجازی تمرین کند.
خیلی از تیمهای توسعهدهنده رباتهای انساننما برای آموزش رباتهای خود به سراغ ثبت داده با دستکشهای مجهز به سنسور یا دستگاههای دستی UMI میروند. از دیدگاه بوستون داینامیکس، دادههای حاصل از این ابزارها شاید برای پیشآموزش مدلها و درک شهودی فیزیک مفید باشند، اما رویکرد اصلی آنها تمرکز بر یادگیری تقویتی در شبیهساز است تا کنترلی فوقالعاده سریع و دقیق بر برخوردهای پرتکرار فیزیکی به دست آید؛ چیزی که برای مأموریتهای پویا و صنعتی کاملاً حیاتی است.
این شرکت موفقیت چشمگیر در انتقال روان از شبیهسازی به سختافزار واقعی را مدیون سه انتخاب کلیدی در طراحی مکانیکی و کنترلی میداند:
- بهکارگیری مستقیم محرک در مفاصل (Direct Actuation): هیچ کابلی از چند مفصل عبور نکرده است؛ بنابراین هر دستوری که صادر میشود، بدون پیچیدگی و خطای کشسانی کابلها، مستقیماً به حرکت انگشت تبدیل میشود.
- انتقال قدرت برگشتپذیر (Backdrivable): نیروهای خارجی میتوانند از طریق سیستم انتقال قدرت، مفاصل را حرکت دهند. این ویژگی به موتورها امکان میدهد تا موقعیت و نیروی وارد بر مفاصل را دقیقاً تخمین بزنند (قابلیتی به نام حس عمقی یا Proprioception) و همزمان باعث میشود که مفاصل هنگام ضربه، انعطاف نشان داده و دچار شکستگی نشوند.
- جبران خطاهای رفتاری موتور: الگوریتمهای کنترلی عواملی مثل اصطکاک و «کاگینگ» (لگدهای گشتاوری ناشی از برهمکنشهای مغناطیسی داخل موتور) را بهخوبی جبران میکنند. شبیهسازی دقیق این اثرات باعث شده فاصله میان موتورهای مجازی و سختافزار واقعی به حداقل ممکن برسد.
بوستون داینامیکس برای اولین کارهای پویای این دست، الگوها را کاملاً در محیط شبیهسازی و با تکنیک «تصادفیسازی دامنه» (Domain Randomization) آموزش داد؛ روشی که در آن متغیرهایی مثل اصطکاک و جرم اجسام مدام تغییر داده میشوند تا کنترلکننده یاد بگیرد خطاهای مدلسازی را به راحتی تحمل کند. در تستهای سختافزاری گزارششده، حس عمقی پرسرعت محرکها به عنوان سیگنال بازخورد عمل میکند و سنسورهای فشار پرتراکم تعبیهشده در نوک انگشتان و کف دست نیز کوچکترین تغییرات در تماس فیزیکی را متوجه میشوند.
بوستون داینامیکس نتایج اولیه این انتقال نرمافزار به سختافزار را بسیار امیدوارکننده توصیف کرده است. البته هنوز نرخ موفقیت مقایسهای یا بنچمارکهای استاندارد صنعتی منتشر نشده و شواهد فعلی بر اساس دموهای ویدیویی و توضیحات فنی خود این شرکت ارائه شدهاند.
سختافزار در خدمت چرخه یادگیری ماشین
در این معماری نوین، «پیشبینیپذیر بودن رفتار مکانیکی» به عنوان یک پیشنیاز کلیدی برای یادگیری ماشین در نظر گرفته شده است. سینماتیک تمیز و سرراست، محرکهای کاملاً یکدست و نیروهای مفصلی قابلاندازهگیری باعث شدهاند که کالیبره کردن شبیهساز بسیار آسانتر شود و زمانی که مدل به ربات واقعی میرسد، کمترین نیاز به اصلاح و دستکاری وجود داشته باشد.
تیمهایی که قصد انتخاب سختافزارهای دستکاری رباتیک را دارند، میتوانند این طراحی جدید را با چند پرسش کاربردی و کلیدی ارزیابی کنند:
- دقت مدل شبیهسازی: آیا شبیهساز میتواند حرکات مفصل، اصطکاک و رفتار دست هنگام برخورد را با وفاداری کامل بازسازی کند؟
- نرخ دریافت بازخورد: آیا سیستم کنترلی میتواند لیز خوردن اشیاء یا ضربات ناگهانی را به اندازه کافی سریع تشخیص داده و به آن واکنش نشان دهد؟
- سهولت تعمیر و پشتیبانی: چه تعداد نوع محرک و قطعه انتقال قدرت باید در انبار ذخیره و نگهداری شود؟
- پشتیبانی از انواع ابزارها: آیا این دست میتواند ابزارهای صنعتی موردنیاز در محیط کار را محکم نگه دارد، بچرخاند و کلیدهای آنها را فعال کند؟
- اثبات انتقال به دنیای واقعی: آیا الگوهای یادگرفتهشده در شبیهساز، نرخ موفقیت، سرعت و پایداری خود را روی سختافزار فیزیکی هم حفظ میکنند؟
در حال حاضر ربات اطلس تنها از طریق پروژههای آزمایشی اولیه در اختیار برخی مشتریان منتخب قرار میگیرد و هنوز جزئیاتی درباره زمان عرضه عمومی، قیمتگذاری و دوام آن در مقیاس صنعتی اعلام نشده است. علاوه بر این، در صفحه محصولات بوستون داینامیکس، این دست جدید نه به عنوان یک قطعه مجزا، بلکه به عنوان جزئی جداییناپذیر از پلتفرم ربات انساننمای اطلس معرفی شده است.
مطالب مرتبط و پیشنهادی
سقوط آخرین سنگر بازیهای فکری؛ هوش مصنوعی اسطوره تاریخ استراتگو را با بودجهای ناچیز درهم کوبید!
پس از شطرنج و گو، آخرین سنگر تسخیرنشده بازیهای رومیزی یعنی استراتگو نیز در برابر هوش مصنوعی تسلیم شد. محققان با توسعه مدل کمهزینه Ataraxos موفق شدند اسطوره بیرقیب تاریخ این بازی را با نتیجه قاطع ۱۵ بر یک شکست دهند؛ موفقیتی چشمگیر که تنها با چند هزار دلار و ۱۶ پردازنده گرافیکی به دست آمد.
پیشبینی زمان مرگ با باکتریهای جسد؛ وقتی هوش مصنوعی مثل هواشناسی عمل میکند!
محققان یک مدل هوش مصنوعی به نام mHolmes توسعه دادهاند که با تحلیل باکتریهای روی پوست جسد، درست مثل پیشبینی آبوهوا زمان دقیق مرگ را با خطای کمتر از دو روز تخمین میزند. این فناوری نوین برای پروندههای پیچیدهای طراحی شده که روشهای سنتی پزشکی قانونی در آنها به بنبست میخورند.
تد کروز ترمز لایحه ضد دیپفیک هالیوود را کشید؛ پای شوخی و طنز سیاسی در میان است!
تد کروز با متوقف کردن روند تصویب سریع لایحه «NO FAKES» در سنای آمریکا، مانع از نهایی شدن یکی از مهمترین قوانین ضد دیپفیک شد. این سناتور مدعی است متن فعلی قانون آزادی بیان و طنزهای سیاسی را به خطر میاندازد، اما غولهای هالیوود و حامیان لایحه خواستار تصویب فوری آن برای حفاظت از صدا و چهره هنرمندان هستند.
دیدگاه ها و گفتگوی تخصصی
نظرات خود را با جامعه مخاطبان وایر ای آی در میان بگذارید
هنوز دیدگاهی برای این مطلب ثبت نشده است
اولین نفری باشید که دیدگاه، تحلیل یا دیدگاه خود را درباره این موضوع با دیگران به اشتراک می گذارد.