ارزش ۱٫۴۵ میلیارد دلاری استارتاپ Eka؛ هوش مصنوعی فیزیکی که متخصصان رباتیک را شگفتزده کرد
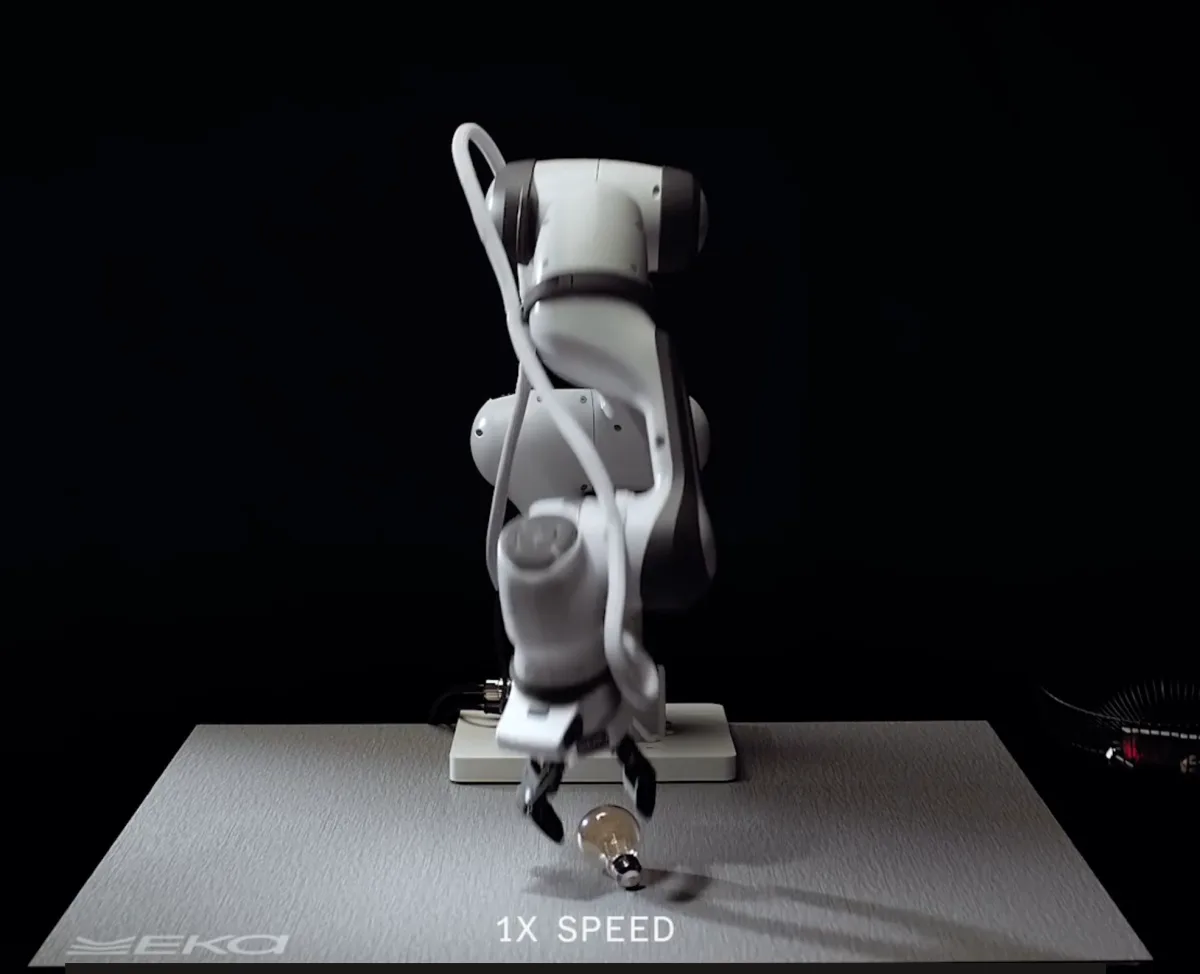
استارتاپ Eka Robotics با ترکیب یک گریپر حساس به نیرو و مدل پیشرفته هوش مصنوعی فیزیکی، بازوی رباتیکی ساخته است که اجسام ظریف را با ظرافت و سرعتی فراتر از انسان جابهجا میکند. این شرکت با جذب سرمایه ۱۵۰ میلیون دلاری اکنون ۱٫۴۵ میلیارد دلار ارزشگذاری شده و تحسین کارشناسان ارشد رباتیک را برانگیخته است.
در یک نگاه (نکات کلیدی خبر)
خلاصه مهمترین نکات و تحولات این گزارش برای مطالعه سریع
- استارتاپ Eka با جذب سرمایه ۱۵۰ میلیون دلاری به ارزش ۱٫۴۵ میلیارد دلار رسید و بازوی رباتیکی ساخته که اجسام مختلف را با مهارتی خیرهکننده و بدون له کردن برمیدارد.
- این شرکت بهجای مدلهای مرسوم بینایی-زبان-عمل، از معماری بینایی-نیرو-عمل بهره میبرد و با شبیهسازی یادگیری تقویتی، هزاران ساعت تجربه فیزیکی را در چند دقیقه تولید میکند.
- بازوی Eka میتواند ساعتی ۱۵۰۰ جسم را با ضریب موفقیت ۹۵ درصد جابهجا کند و اکنون در حال گذراندن آزمونهای صنعتی برای ورود به خطوط تولید واقعی است.
علیرغم میلیاردها دلار سرمایهگذاری و تزریق ویدیوهای بیشمار به مدلهای یادگیری عمیق، رباتها هنوز در برداشتن و جابهجایی اشیا عملکرد چندان مطلوبی ندارند.
اما این وضعیت با معماری جدید استارتاپ Eka Robotics در آستانه تحولی اساسی است؛ سیستمی که از یک گیره (گریپر) حساس به فشار و نسل نوینی از مدلهای یادگیری عمیق بهره میبرد. این استارتاپ که توسط پولکیت آگراوال، استاد دانشگاه امآیتی (MIT) و توماس هارنویا، پژوهشگر سابق گوگل دیپمایند پایهگذاری شده، بهتازگی دور نخست تأمین مالی (Series A) خود را به ارزش ۱۵۰ میلیون دلار به پایان رسانده است؛ معاملهای با رهبری صندوقهای خطرپذیر a16z و F-Prime که ارزش شرکت را به ۱٫۴۵ میلیارد دلار رساند.
راگو راگورام، شریک عمومی صندوق a16z و یکی از رهبران این دور سرمایهگذاری، در این باره میگوید: «آنها در حال حاضر در انجام برخی وظایف، عملکردی فراتر از توان انسان نشان دادهاند و ما بر این باوریم که طی چند ماه آینده، شاهد دستاوردهایی فراتر از مهارت انسانی در بسیاری از فرآیندهای پیچیده و ظریف جابهجایی اشیا خواهیم بود.»
در روزگاری که ویدیوها و نمایشهای تبلیغاتی رباتها پایانی ندارند، قابلیتهای واقعی Eka متخصصان کهنهکار صنعت رباتیک را بهشدت شگفتزده کرده است.
کریس هاوزر، استاد دانشگاه ایلینوی اربانا-شمپین، اشاره میکند که در مقایسه با سایر نمایشهای رباتیک اخیر، عملکرد این ربات او را واقعاً انگشتبهدهان کرده است. به گفته هاوزر، ربات Eka «میتواند بدون نیاز به آموزش مجدد، خود را با طیف گستردهای از اجسام گوناگون تطبیق دهد.» او همچنین میافزاید: «این ربات نوعی حس انسانی عجیب و باورنکردنی دارد؛ طوری که اگر در بار اول موفق به برداشتن شیء نشود، بارها و بارها تلاش خود را تکرار میکند.»
یکی دیگر از پژوهشگران رباتیک فعال در آزمایشگاههای پیشرو هوش مصنوعی که ترجیح داد نامش فاش نشود، تماشای عملکرد زنده ربات Eka را تجربهای شگفتانگیز و منقلبکننده خواند؛ رخدادی که به باور او، با نقطه عطف ۵ تا ۱۰ سال پیش در دستیابی رباتها به توانایی پایدار حرکت روی پاها برابری میکند. سرعت و روان بودن حرکت این بازو بهخوبی در شبیهسازیها و آزمایشهای میدانی نمایان است:
نکته چشمگیر در این دستاورد، سرعت و روانی فوقالعاده حرکات ربات است. این بازو میتواند در هر ساعت حدود ۱۵۰۰ شیء با وزن حداکثر ۱ کیلوگرم را بردارد و جابهجا کند؛ رقمی که در مقایسه با توان یک انسان (حدود ۶۰۰ شیء در ساعت) بسیار بالاتر است. مسئولان Eka میگویند این سیستم در بیش از ۹۵ درصد موارد اشیا را با موفقیت و اطمینان کامل برمیدارد. از سوی دیگر، قدرت بازوی رباتیک به اندازهای بالاست که چنین حرکت سریعی میتوانست به خود دستگاه آسیب بزند. به گفته این ناظر آزمایشگاههای پیشرو، «این موضوع نشان میدهد سازندگان اعتماد بالایی به الگوریتم خود دارند تا ربات آسیبی نبیند؛ هرچند کنجکاوم بدانم در مسیر توسعه، چند ربات شکسته و فدا شده است!»
هنگامی که این پژوهشگر رباتیک با بازوی Eka روبهرو شد، یک تمشک را که سوژه آزمایشی محبوب این آزمایشگاه است، به سمت ربات گرفت. او این تجربه را چنین بازگو میکند: «اینکه یک ربات بزرگ و سنگین با شتاب به سمت دست من حرکت کند، سپس درست در آخرین لحظه از سرعتش بکاهد و دستم را با نهایت ملایمت لمس کند، تجربهای است که حتی همین حالا با یادآوریاش در وجودم حس میکنم.»
راز له نشدن تمشک زیر پنجه ربات Eka
چنین مهارت شگفتانگیزی ناشی از معماری پایه مدل این ربات است. برخلاف مدلهای مرسوم بینایی-زبان-عمل (VLA) که برای درک ارتباط میان زبان، ورودیهای بینایی و کنشها آموزش میبینند، رویکرد Eka بر مدل بینایی-نیرو-عمل (VFA) تمرکز دارد؛ ساختاری که پیوند میان دستورات زبانی، ورودیهای مربوط به نیرو و فشار، و کنشهای حرکتی را محور قرار میدهد. منتقدان مسیر کنونی هوش مصنوعی مولد در رباتیک، نظیر رادنی بروکس، همواره تأکید کردهاند که بدون بازنمایی دقیق نیرو و حس لامسه، این مدلها به بنبست میرسند؛ دستاوردهای Eka نشان میدهد این انتقادات کاملاً درست و بجا بوده است.
آگراوال، همبنیانگذار Eka، در تشریح این موضوع توضیح میدهد: «بینایی راهکار اصلی حل مسئله میلیمتر آخر نیست. حس بینایی صرفاً موقعیت و زاویه تقریبی جسم را مشخص میکند، اما عملِ گرفتن، لمس واقعی و جستجوی جسم، تماماً از طریق حس نیرو و فشار انجام میشود.»
شرکت Eka برای عملی کردن این ایده، دست رباتیکی منحصربهفرد طراحی کرده است که نسبت به گریپرهای سنتی انعطافپذیری بسیار بیشتری دارد و به سنسورهای متعدد اندازهگیری نیرو مجهز است؛ این دست بلافاصله به تماس فیزیکی واکنش نشان میدهد و به همین دلیل است که تمشک زیر فشار آن له نمیشود. بنیانگذاران شرکت بهدلیل ملاحظات رقابتی جزییات دقیق فنی را فاش نمیکنند، اما رمز موفقیت آنها در استفاده از یک شبیهساز فیزیکی برای مدلسازی انواع نیروهایی است که ربات هنگام لمس و گرفتن اشیا تجربه میکند. آنها با بهرهگیری از این شبیهساز، محیط یادگیری تقویتی بسیار مقیاسپذیری ایجاد کردهاند که میتواند در عرض چند دقیقه، معادل هزاران ساعت تجربه فیزیکی واقعی برای ربات تولید کند.
هاوزر در این رابطه میگوید: «استارتاپ Eka بهجای محدود ماندن به دادههای حاصل از هدایت دستی توسط انسان، با تکیه بر یادگیری تقویتی سیستمی ساخته است که در آن ربات میتواند از هر نوع داده یا نمایش انسانی فراتر برود. هیجانانگیزترین بخش ماجرا این است که آنها دیگر در قیدوبند دادههای محدودی که برای آموزش به ربات داده میشود، نماندهاند.»
آگراوال و هارنویا که در دوران تحصیلات تکمیلی در دانشگاه کالیفرنیا، برکلی با یکدیگر آشنا شدند، از پژوهشگران برجسته حوزه یادگیری تقویتی برای کنترل رباتها بهشمار میروند. برگ برنده اصلی Eka این بود که نشان داد این تکنیک را میتوان از طریق شبیهسازی گسترده پیاده کرد، بدون اینکه نیازی به ثبت و تحلیل ویدیوهای طولانی از اپراتورهای انسانی باشد. شبیهسازی دقیق، کلید دستیابی به مهارت و تعامل مطمئن با اشیا بود؛ مأموریتی که در گذشته برای اموری که به برخورد فیزیکی مستقیم نیاز داشتند، بسیار دشوارتر از کارهایی مثل صرفاً اجتناب از موانع بوده است.
آگراوال معتقد است: «کاری که Eka انجام میدهد، پر کردن شکاف بزرگ میان کاربری عام و عملکرد بهینه است؛ معضلی که سالها گریبانگیر رباتیک مدرن بوده است.»
کاربردی ساختن یک ربات همهمنظوره در دنیای واقعی
در حال حاضر، مدلهای هوش مصنوعی فیزیکی با قابلیت تعمیمپذیری بالا (آنهایی که تلاش میکنند وظایف متنوعی را انجام دهند) مهارت فوقالعادهای در هیچیک از آن کارها ندارند. از سوی دیگر، مدلهایی که منحصراً برای انجام بینقص یک وظیفه خاص آموزش میبینند، توجیه اقتصادی و تجاری لازم را برای کسبوکارها بههمراه نمیآورند؛ وعده بزرگ هوش مصنوعی مولد این است که رباتها بتوانند بهسرعت وظایف متعدد و حتی سناریوهای کاملاً جدید را یاد بگیرند.
رویکردهای فعلی در ساخت رباتهایی با هوش عمومیتر نسبت به گذشته موفق عمل کردهاند؛ برای نمونه، پروژه آسترا (Astra) میتواند یک ربات را در محیطی ناآشنا به حرکت درآورد و مأموریتهایی را پیش ببرد، اما این کار با سرعت پایین و هزینه بسیار سنگین انجام میشود. در مقابل، مدل Eka وعده میدهد که بُعد فیزیکی ماجرا را به عهده بگیرد، در حالی که یک مدل زبانی عمومیتر تصمیمهای کلان حل مسئله را اتخاذ میکند. برای مثال، مدلی مثل آسترا ممکن است بداند که بشقابها پس از خروج از ماشین ظرفشویی باید در کابینت چیده شوند، اما این مدل فیزیکی Eka است که میتواند یک بشقاب را بدون شکستن بردارد و جابهجا کند.
هارنویا، همبنیانگذار Eka در این زمینه میگوید: «بیشتر محققان این حوزه روی برنامهریزی تمرکز کردهاند؛ بنابراین رویکردی از بالا به پایین دارند و تلاش میکنند هوش سطح بالا را به بخش فیزیکی تحمیل کنند. در حالی که نگرش ما کاملاً از پایین به بالا است.»
با تمام این اوصاف، Eka همچنان باید شایستگی خود را در محیطهای عملیاتی به اثبات برساند. این شرکت در حال حاضر آزمایشهای پایلوت محرمانهای را با شماری از مشتریان صنعتی برای برداشتن و چیدن قطعات و همچنین دستکاری و اتصال سیمها آغاز کرده است، اما جهش از فضای آزمایشگاه به خطوط تولید کارخانهها، چالشی تقریباً به بزرگی گذار از شبیهسازی به جهان واقعی است.
هاوزر خاطرنشان میکند: «چالش بزرگ زمانی آغاز میشود که آنها با پیمانکاران یکپارچهساز در خطوط مونتاژ واقعی همکاری کنند و سیستم مجبور باشد یک سال تمام بدون خرابی کار کند. پرسش مهم دیگر این است که این روشها تا چه اندازه برای وظایف گوناگون تعمیمپذیر خواهند بود؟ آنچه تاکنون دیدهایم فرآیند برداشتن و گذاشتن اجسام بوده است، در حالی که بسیاری از وظایف باارزش صنعتی به کارهایی فراتر از این نیاز دارند.»
آگراوال نیز بر قابلیت استقرار و ماندگاری عملیاتی تمرکز دارد؛ او میگوید سختافزار گریپر Eka که هزینهای کمتر از ۱۰۰۰ دلار دارد، در حال حاضر برای ۵ میلیون چرخه کاری ارزیابی شده است، اما هدف نهایی رسیدن به معیار ۲۰ میلیون چرخه کاری است که استاندارد بازوهای رباتیک صنعتی محسوب میشود.
آگراوال در جمعبندی میگوید: «آنچه ما بنا میکنیم، مهندسی طراحی کل فرآیندهای کاری است، اما در ابتدا کاملاً عملگرایانه پیش میرویم. تمرکز اولیه ما روی دو حوزه اساسیِ برداشتن، مرتبسازی و جایگذاری اجسام و همچنین کار با سیمهاست تا در این دو بخش موفقیتی خیرهکننده و بینقص کسب کنیم. وقتی در این مراحل به پیروزی کامل رسیدیم، دیگر هیچ مرزی برای دستاوردهایی که با این رویکرد میتوانیم رقم بزنیم وجود نخواهد داشت.»
برچسب های مرتبط
مطالب مرتبط و پیشنهادی
خیز بزرگ چین برای تقویت هوش مصنوعی با راهاندازی شرکت دولتی «گروه ملی داده»
دولت چین با راهاندازی شرکت دولتی «گروه ملی داده» در منطقه شیونگآن، گام راهبردی تازهای برای یکپارچهسازی منابع اطلاعاتی کشور برداشت. این مجموعه با هدف از بین بردن جزیرههای داده و تقویت زیرساختهای هوش مصنوعی فعالیت خواهد کرد تا وابستگی پکن به فناوریهای خارجی کاهش یابد.
یکچهارم مراکز داده جهان در مناطق دچار تنش آبی قرار دارند؛ چالش بزرگ توسعه هوش مصنوعی
پژوهشی جدید نشان میدهد ۲۵ درصد از مراکز داده دنیا در مناطقی احداث شدهاند که با تنش آبی روبهرو هستند؛ رقمی که با تشدید گرمایش زمین ممکن است به یکسوم افزایش یابد. این یافته حاکی از آن است که رشد شتابان هوش مصنوعی و خدمات ابری، فشار مضاعفی بر منابع آب شرب و کشاورزی وارد میکند.
کیندلینگ با فشردهسازی مدل ۷۴۴ میلیاردی GLM-5.3 اجرای آن را روی کلاسترهای محدود ممکن کرد
استارتاپ Kindling AI نسخه پیشنمایش بسته کوانتایز مدل ۷۴۴ میلیارد پارامتری GLM-5.3 را با فرمت EXLR8 v2 منتشر کرد. این راهکار به کلاسترهای سختافزاری محدود مانند نودهای GB10 انویدیا اجازه میدهد این مدل غولپیکر را با پهنای باند کمتر و سرعت بالاتر اجرا کنند.
دیدگاه ها و گفتگوی تخصصی
نظرات خود را با جامعه مخاطبان وایر ای آی در میان بگذارید
هنوز دیدگاهی برای این مطلب ثبت نشده است
اولین نفری باشید که دیدگاه، تحلیل یا دیدگاه خود را درباره این موضوع با دیگران به اشتراک می گذارد.