گوگل با همکاری ناسا برای ماموریتهای اعماق فضا ربات دستیار پزشک میسازد
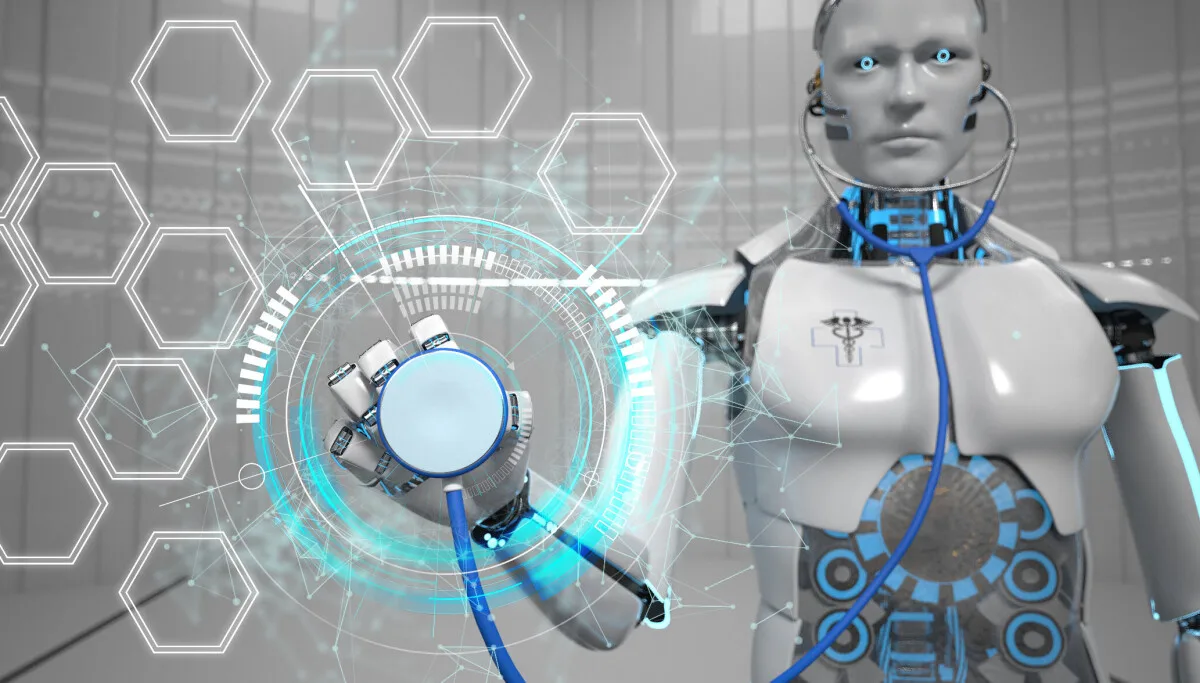
گوگل با همکاری ناسا در حال توسعه یک ربات دستیار پزشکی مجهز به هوش مصنوعی است تا به فضانوردان در ماموریتهای طولانی و اعماق فضا کمک کند. این سیستم علاوه بر اجرای محلی مدلهای تشخیصی برای غلبه بر تاخیر مخابراتی با زمین، وظیفه جابهجایی تجهیزات درمانی و پایش علائم حیاتی را بر عهده خواهد داشت.
در یک نگاه (نکات کلیدی خبر)
خلاصه مهمترین نکات و تحولات این گزارش برای مطالعه سریع
- گوگل و ناسا در حال توسعه یک ربات دستیار مجهز به هوش مصنوعی هستند تا در ماموریتهای اعماق فضا به فضانوردان در انجام امور پزشکی و مدیریت تجهیزات کمک کند.
- این سیستم با پردازش محلی دادهها چالش تاخیر ۴۴ دقیقهای ارسال پیام میان زمین و مریخ را برطرف میکند و تصمیمگیری پزشکی در شرایط اضطراری را سرعت میبخشد.
- پروژه هماکنون در مرحله آزمایشهای اولیه قرار دارد و پژوهشگران با استفاده از شبیهساز فیزیکی MuJoCo در حال تقویت مهارتهای حرکتی ربات هستند.
گوگل با همکاری ناسا در حال توسعه یک ربات دستیار پزشکی است که میتواند در ماموریتهای آینده به اعماق فضا به فضانوردان یاری برساند.
جیم کلی (Jim Kelly)، معاون بخش دولتی گوگل، در یک پست وبلاگی اعلام کرد که جدیدترین پروژه جاهطلبانه این شرکت، فناوریهای آن را به فراتر از سطح ماه خواهد برد. در این طرح، بخش دولتی گوگل با برنامه تحقیقات انسانی ناسا، تیم رباتیک مرکز فضایی جانسون و آزمایشگاه پیشرانه جت ناسا (JPL) همکاری میکند تا رباتی چندمنظوره برای کمک به فضانوردان در امور پزشکی، جابهجایی بارها و تعمیرات روزمره بسازد.
این پروژه رباتیک بر پایه سیستم «دستیار دیجیتال افسر پزشکی خدمه» معروف به CMO-DA شکل گرفته است؛ یک سیستم پشتیبانی از تصمیمگیریهای پزشکی مجهز به هوش مصنوعی که گوگل از سال گذشته روی آن با ناسا همکاری دارد. سیستم CMO-DA که از ابزار متنباز و محلی RamaLama تحت پشتیبانی Red Hat قدرت میگیرد، هماکنون روی نمونههای زمینی رایانههای مستقر در ایستگاه فضایی بینالمللی در حال ارزیابی است. این سیستم به گونهای طراحی شده تا مدلهای هوش مصنوعی را بهصورت کاملاً محلی اجرا کند؛ قابلیتی حیاتی برای ماموریتهای فضایی دوردست که به دلیل تاخیر شدید در ارتباطات میان زمین و فضاپیما، امکان اتصال مداوم به اینترنت وجود ندارد.
کلی در یادداشت خود توضیح داد: «فضانوردان در ماموریتهای آینده به مقصد مریخ ممکن است با چالشهای عملیاتی بسیار دشواری روبهرو شوند، از جمله تاخیر در رفتوبرگشت پیامها که گاهی به ۴۴ دقیقه میرسد؛ موضوعی که راهنمایی و مشاوره پزشکی بلادرنگ از زمین را تقریباً غیرممکن میکند.»
گوگل و ناسا این ربات را نه بهعنوان جایگزین، بلکه به چشم یک دستیار برای افسر پزشکی انسان در جمع خدمه میبینند؛ رباتی که میتواند در مراقبتهای درمانی کمک کند و در زمانهایی که نیاز فوری به رسیدگی بالینی نیست، وظایف دیگری را بر عهده بگیرد.
کلی در این باره میگوید: «برای به حداکثر رساندن کارایی در تیمهای کوچک فضایی، این سامانه رباتیک بهعنوان یک ابزار همهکاره برای مدیریت محمولهها طراحی شده و توانایی ساماندهی بارها، بخش لجستیک و تجهیزات را دارد. زمانی هم که به آن برای نگهداریهای معمول مانند مرتبسازی ابزارها یا ایمنسازی محفظهها نیازی نباشد، فعالیت خود را به پشتیبانی پزشکی معطوف میکند.»
معاون بخش دولتی گوگل بهعنوان نمونهای از کاربردهای احتمالی اشاره کرد که اگر یکی از فضانوردان دچار کمردرد شدید ناشی از سنگ کلیه شود، این ربات میتواند دستگاه سونوگرافی را بیاورد و آمادهسازی کند تا افسر پزشکی خدمه تنها بر تفسیر نتایج اسکن و انتخاب روش درمان تمرکز کند.
کلی خاطرنشان کرد: «هدف نهایی، ساخت سامانهای رباتیک است که بتواند تحت نظارت و دستور مستقیم فضانوردان، طیف وسیعی از وظایف را تنها با فرمانهای صوتی ساده اجرا کند. بهعنوان مثال، ربات میتواند با هدایت مستقیم پزشک، به پایش مداوم سلامت فضانوردان مانند ثبت علائم حیاتی پایه یا انجام سونوگرافیهای ساده کمک کند.»
بنابراین با یک پزشک تمامعیار دیجیتال روبهرو نیستیم، بلکه هدف بیشتر اضافه کردن دستیاری خستگیناپذیر در کنار پزشک انسان است که در ماموریتهای فشرده زیر بار کاری سنگین قرار دارد.
در خصوص وضعیت فعلی پروژه، به نظر میرسد این طرح هنوز در مراحل ابتدایی قرار دارد. گوگل به چند فناوری در حال بررسی اشاره کرده است؛ از جمله فعالیتهای آزمایشگاه JPL در زمینه تطبیق ابزارهای آگاهی از موقعیت ماهوارهها (که پیشتر برای ردیابی اجرام در مدار استفاده میشدند) تا به مسیریابی ربات در محیط سهبعدی کمک کند. این پروژه هماکنون در مرحله اثبات مفهوم قرار دارد و تنها نمایشهای اولیه آزمایشگاهی آن انجام شده است؛ از این رو گوگل هنوز وجود یک ربات کاملاً یکپارچه و آماده پرتاب به فضا را تأیید نکرده است.
کلی توضیح داد که گوگل برای آزمایش حرکات ربات از شبیهساز فیزیکی MuJoCo متعلق به DeepMind بهره برده است. این سامانه در آزمایشهای اولیه آزمایشگاهی برای موقعیتیابی و جابهجایی یک کیف تجهیزات پزشکی توانست به نرخ موفقیت اولیه ۸۵ درصدی دست یابد؛ نتیجهای که هرچند اثباتکننده آمادگی ربات برای جراحی و درمان نیست، اما گامی امیدوارکننده به شمار میرود.
ناسا در پاسخ به پرسشها از ارائه جزئیات فنی بیشتر خودداری کرد و صرفاً توضیح داد که در حال کار روی پروژههای گوناگون هوش مصنوعی برای ماموریتهای متعدد خود است و همراه با شرکای تجاری و تحقیقاتی، کاربرد این فناوریها را برای سفرهای فضایی آینده میسنجد.
برچسب های مرتبط
مطالب مرتبط و پیشنهادی
مدل تبدیل گفتار به متن Parakeet v3 انویدیا بدون نیاز به پایتون و کارت گرافیک اجرا میشود
تیم توسعهدهنده handy-computer نسخه کمحجم و بهینهسازیشده GGUF را برای مدل تبدیل گفتار به متن Parakeet v3 انویدیا منتشر کرد. این نسخه امکان اجرای روان و محلی مدل را بدون وابستگی به پایتون یا کارتهای گرافیک مجزا روی پردازندههای معمولی فراهم میکند.
رونمایی از مدل Mistral Large 4؛ ایجنت کدنویسی ۱ تریلیون پارامتری با دسترسی آزاد
شرکت Mistral وزنهای عمومی مدل جدید Mistral Large 4 را با ۱ تریلیون پارامتر و تمرکز ویژه بر ایجنتهای کدنویسی و امنیت سایبری منتشر کرد. این مدل بر پایه معماری ترکیبی از متخصصان توسعه یافته است و با مصرف بهینه توکن، گزینهای قدرتمند برای استقرار روی زیرساختهای خصوصی به شمار میرود.
مدل جدید Qwen3.5-4B-3D-Coder متن را به صحنههای سهبعدی تعاملی در مرورگر تبدیل میکند
یک توسعهدهنده مستقل نسخهای اختصاصی از مدل Qwen با نام Qwen3.5-4B-3D-Coder را معرفی کرده است که توصیفات متنی را به صحنههای سهبعدی تعاملی در کتابخانه Three.js تبدیل میکند. این مدل سبک با ۴ میلیارد پارامتر، تمام کدهای جاوااسکریپت و صحنه گرافیکی را در قالب یک فایل تکی HTML به کاربر تحویل میدهد و روی سیستمعامل محلی نیز قابل اجرا است.
دیدگاه ها و گفتگوی تخصصی
نظرات خود را با جامعه مخاطبان وایر ای آی در میان بگذارید
هنوز دیدگاهی برای این مطلب ثبت نشده است
اولین نفری باشید که دیدگاه، تحلیل یا دیدگاه خود را درباره این موضوع با دیگران به اشتراک می گذارد.