صعود رباتهای هوشمند به کوه تای؛ آزمون بزرگ هوش مصنوعی چین در مسیرهای سخت کوهستانی
بیش از ۵۰ شرکت و مرکز پژوهشی هوش مصنوعی در چین، رباتهای انساننما و چهارپای خود را در مسیر ناهموار کوه تای به چالش کشیدند. این مسابقه نخستین رقابت رسمی رباتیک در محیط کوهستانی واقعی بود که تعادل، دوام باتری و پایداری سیستمها را محک زد. این رویداد نشان داد که عملکرد رباتها در دنیای واقعی با آزمونهای آزمایشگاهی تفاوتی چشمگیر دارد.
در یک نگاه (نکات کلیدی خبر)
خلاصه مهمترین نکات و تحولات این گزارش برای مطالعه سریع
- بیش از ۵۰ شرکت و تیم دانشگاهی با هدایت رباتهای انساننما و چهارپا در مسیر ۳٫۹ کیلومتری کوه تای با بیش از ۳۱۰۰ پله سنگی به رقابت پرداختند.
- ربات شرکت Unitree توانست در بخش مسابقه سرعتی رباتهای چهارپا با ثبت زمان ۴۳ دقیقه و ۴۱ ثانیه به مقام نخست دست یابد.
- این چالش کوهستانی با نمایان کردن مواردی مانند داغ شدن بیش از حد موتورها و برهم خوردن تعادل نشان داد که هوش مصنوعی تجسمیافته در شرایط سخت دنیای واقعی همچنان با موانع مهندسی روبهرو است.
شاید صعود رباتها به قله کوه تای شبیه صحنهای از یک فیلم علمیتخیلی به نظر برسد، اما اکنون این ایده به واقعیتی ملموس تبدیل شده است.
نخستین دوره مسابقات جهانی صعود رباتها به کوه تای، با میزبانی گروه رسانهای چین، در شهر تایآن واقع در استان شاندونگ به کار خود پایان داد. در این رویداد، رباتهایی از بیش از ۵۰ شرکت فعال در حوزه هوش مصنوعی تجسمیافته، دانشگاهها و مراکز پژوهشی سراسر چین، در مسیری کوهستانی به طول ۳٫۹ کیلومتر از دروازه «هونگمن» تا «ژونگتیانمن» با یکدیگر رقابت کردند.
این رویداد بهعنوان نخستین مسابقه تخصصی رباتیک در جهان شناخته میشود که در منطقهای کوهستانی و ثبتشده در فهرست میراث جهانی یونسکو برگزار شده است.
این چالش با آزمایشهای معمول راه رفتن روی سطوح صاف تفاوت چشمگیری داشت. مسیر مسابقه شامل بیش از ۳۱۰۰ پله سنگی با اختلاف ارتفاع نزدیک به ۶۰۰ متر بود که از چندین نقطه تاریخی و شاخص کوهستان از جمله برج وانشیان، کاخ دومو و دره سنگنوشتهها عبور میکرد. تنوع ارتفاع و پهنای پلهها در کنار شیبهای متغیر و ناهمواری سطوح، مسیر را به چالشی فوقالعاده سخت تبدیل کرده بود.
در این میدان، دیگر خبری از کفپوشهای صیقلی آزمایشگاه یا شرایط کاملاً مدیریتشده نبود؛ رباتها باید در مسیری کوهستانی و کاملاً واقعی حرکت میکردند. برگزارکنندگان این رویداد، مسیر یادشده را میدانی طبیعی برای محک زدن نهایی توانایی سامانههای هوش مصنوعی تجسمیافته توصیف کردند.
این رقابت در چهار بخش اصلی شامل مسابقه سرعتی رباتهای انساننما، مسابقه سرعتی رباتهای پایهدار، حمل بار با رباتهای پایهدار و دستیاری اسکلتهای بیرونی هوشمند برگزار شد. همچنین بخشی مستقل برای سنجش تحرک در مسیرهای ناهموار و مسیریابی خودکار در نظر گرفته شده بود. این رویداد بهطور گسترده در تمام بسترهای چندرسانهای گروه رسانهای چین پوشش داده شد.
نگاهی به نتایج نشان میدهد که رباتهای پایهدار عملکرد درخشانی به نمایش گذاشتند. در بخش مسابقه سرعتی این دسته، رباتی از شرکت Lingyi Technology پکن، از شرکتهای زیرمجموعه Unitree Robotics، با ثبت زمان ۴۳ دقیقه و ۴۱ ثانیه نخستین رباتی بود که از خط پایان گذشت و مقام قهرمانی را بهدست آورد. تیم Gaoyi Technology شانگهای که آنها نیز از رباتهای Unitree استفاده میکردند جایگاه دوم را کسب کرد و تیم Lingju از شرکت Linxai Intelligent در رتبه سوم ایستاد.
بخش حمل بار، تمرکز بیشتری بر استقامت و عملکرد پیوسته داشت. در این رقابت، تیم Lingshi از شرکت Linxai Intelligent توانست با ثبت زمان یک ساعت و ۵۱ دقیقه و ۲۹ ثانیه به مقام نخست دست یابد و پس از آن تیمهای Gaoyi Technology شانگهای و دانشگاه فناوری شنژن جایگاههای بعدی را از آن خود کردند.
مسابقه سرعتی رباتهای انساننما با چالشهای متفاوتی همراه بود. بهدلیل ناهمواری شدید مسیر، بخش مسابقه این گروه به مسیر میان میدان هونگمن تا کاخ دومو محدود شد. در این بخش، تیم Zhishen Lingyue با زمان ۲۷ دقیقه و ۲۶ ثانیه به رتبه نخست رسید.
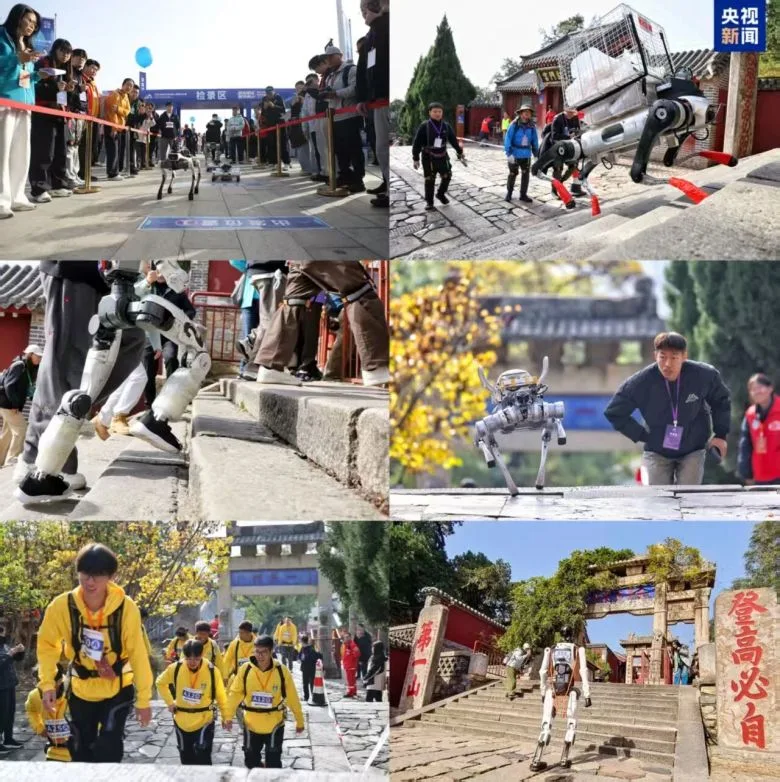
با این حال، فراتر از نتایج مسابقه، آنچه این رویداد را بسیار جذاب میکرد، آشکار شدن محدودیتهای فنی رباتها در شرایط واقعی محیطی بود.
رباتها در محیطهای آزمایشگاهی عموماً روی سطوح استاندارد و در شرایط مدیریتشده فعالیت میکنند، اما کوه تای داستانی کاملاً متفاوت رقم زد. پلههای ناهموار به درک دقیقتر عوارض زمین و برنامهریزی گامبرداری نیاز داشت، در حالی که صعود مداوم در سربالایی، تعادل پویا و کنترل مفاصل را به چالش میکشید. همچنین فعالیت طولانیمدت با فشار کاری بالا، سیستمهای خنککننده موتور، دوام باتری و پایداری کلی سامانهها را تحت فشار شدیدی قرار داد.
رباتها علاوه بر پیمایش مسیر، باید با موانع پیشبینینشده روبهرو میشدند، آنها را بهطور خودکار دور میزدند و در صورت لغزش یا زمین خوردن، بدون کمک انسانی تعادل خود را بازیابی میکردند؛ مهارتهایی حیاتی که بهمحض خروج ماشینها از محیطهای بسته، نقشی تعیینکننده پیدا میکنند.
در جریان مسابقه، تعدادی از رباتها با داغ شدن بیش از حد موتورها، افت خودکار توان خروجی و انحراف وضعیت حرکتی روبهرو شدند. همچنین چند ربات باربر پس از تعویض محمولهها در ایستگاههای تدارکاتی، تعادل در الگوی گامبرداری خود را از دست دادند.
هرچند این موارد ممکن است در خلال یک مسابقه نقصهایی جزئی به نظر برسند، اما چالشهای مهندسی رباتهای پایهدار را در پیمایش مسافتهای طولانی، حمل بارهای سنگین و ناوبری در سطوح پیچیده بهخوبی برجسته میکنند.
در نهایت، گامبرداری پایدار روی سطوح هموار هرگز به معنای آمادگی کامل یک ربات برای ماموریتهای بیرونی نیست. حفظ تعادل در زمینهای ناهموار، ایجاد توازن میان ظرفیت حمل بار با طول عمر باتری و بازده حرکتی، و سازگاری هوشمندانه با پیشامدهای ناگهانی، از مهمترین موانعی هستند که هوش مصنوعی تجسمیافته پیش از گذر از نمایشهای تبلیغاتی و رسیدن به کاربردهای عملی باید از پس آنها برآید.
همزمان با این مسابقات، رویدادهایی نظیر نشست صنعت هوش تجسمیافته کوه تای، نمایشگاه زنجیره تأمین صنعت رباتیک و جلسات جذب سرمایه نیز برگزار شد. این برنامهها فضایی مناسب برای تبادل نظر، معرفی محصولات جدید و بررسی همکاریهای تجاری میان شرکتها، پژوهشگران و سرمایهگذاران فراهم کردند.
این گردهمایی فراتر از یک مسابقه ساده کوهنوردی بود. مسیرهای ناهموار کوه تای بستری کمنظیر در دنیای واقعی فراهم کرد تا رباتها بتوانند زیر بار مداوم صعود، در شرایط پیچیده اقلیمی و حین فعالیت طولانیمدت، دادههای عملیاتی بسیار ارزندهای را گردآوری کنند.
نتایج بهدستآمده میتواند مسیر توسعه محصولات آینده را روشن کند و بینش مهمی پیرامون کاربری رباتهای انساننما و پایهدار در بازرسیهای تخصصی، عملیات نجات کوهستانی و ترابری در مناطق سختگذر ارائه دهد.
با صعود رباتها به کوه تای، میدان رقابت در هوش مصنوعی تجسمیافته بهشکلی فزاینده از نمایشهای آزمایشگاهی بهسوی سنجش کارایی در دنیای واقعی تغییر جهت میدهد. چالش بعدی این ماشینها تنها اثبات توانایی راه رفتن، دویدن یا بالا رفتن از صخرهها نیست، بلکه تضمین اجرای مطمئن و پایدار وظایف در محیطهای پیچیده و پیشبینینشده خواهد بود.
برچسب های مرتبط
مطالب مرتبط و پیشنهادی
افزایش ۷۲ برابری سرعت پردازش هوش مصنوعی؛ راهکار جدید دانشگاه ETH Zurich برای متنهای ۱۰ میلیون توکنی
پژوهشگران دانشگاه ETH Zurich و استارتاپ Prefrontal AI با معرفی معماری جدید LSA، گلوگاه پردازش متنهای فوقطولانی در مدلهای هوش مصنوعی را برطرف کردند. این روش با سازماندهی معنایی دادهها، سرعت پردازش را در پنجرههای متنی ۱۰ میلیون توکنی تا ۷۲ برابر افزایش میدهد و کارایی مدلها را بهشدت ارتقا میبخشد.
هشدار رئیس Blackstone درباره ریسک بدهیها؛ توسعه زیرساخت هوش مصنوعی نیازمند سرمایهگذاری مستقیم است
رئیس شرکت Blackstone هشدار داد که موج عظیم سرمایهگذاری در زیرساخت هوش مصنوعی، خطرات بزرگی برای وامدهندگان ایجاد کرده است. بهگفته او، هزینههای هنگفت مراکز داده و توان پردازشی فراتر از ظرفیت بازار بدهی است و این حوزه به سرمایهگذاری مستقیم و سهامداری بیشتری نیاز دارد.
گارتنر: مدلهای وزنباز ۹۰ درصد وظایف عاملهای هوشمند را با یکبیستم هزینه انجام میدهند
گزارش جدید موسسه گارتنر نشان میدهد مدلهای وزنباز قادرند بخش عمده وظایف روزمره در عاملهای هوش مصنوعی را با کسری از هزینه مدلهای تجاری پیشرو اجرا کنند. تحلیلگران پیشبینی میکنند تا سال ۲۰۳۰ بیش از ۹۰ درصد مراحل عملیاتی سازمانها به این مدلها واگذار شود و ارزش اصلی بازار به بسترهای مدیریت و هماهنگسازی عاملها منتقل گردد.
دیدگاه ها و گفتگوی تخصصی
نظرات خود را با جامعه مخاطبان وایر ای آی در میان بگذارید
هنوز دیدگاهی برای این مطلب ثبت نشده است
اولین نفری باشید که دیدگاه، تحلیل یا دیدگاه خود را درباره این موضوع با دیگران به اشتراک می گذارد.