ورود به عصر اسکلتهای بیرونی روباتیک؛ گجتهایی که قدرت بدنی انسان را متحول میکنند
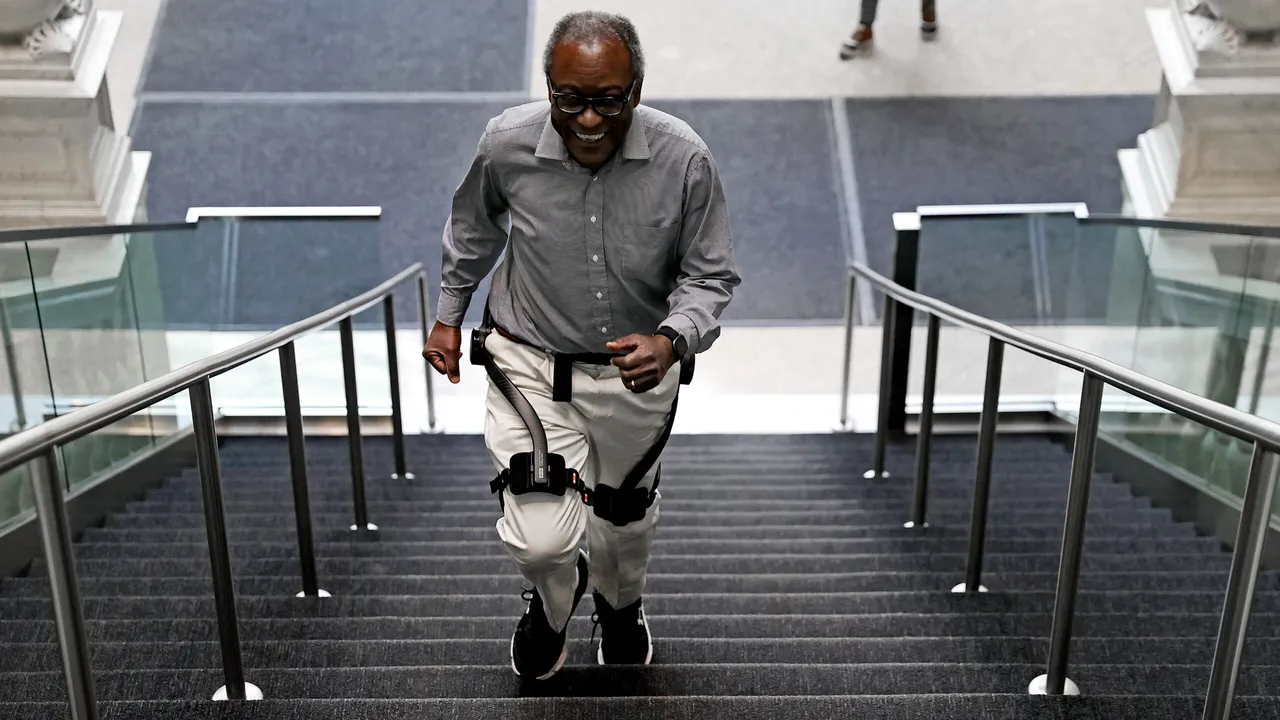
اسکلتهای بیرونی روباتیک دیگر فقط به فیلمهای علمیتخیلی تعلق ندارند و حالا از خط مقدم نبرد و انبارهای بزرگ تا عملیاتهای سخت امداد و نجات به کار گرفته میشوند. این گجتهای پیشرفته با تقویت توان عضلانی، خستگی را به حداقل میرسانند و به کاربران امکان میدهند کارهای سنگین فیزیکی را بسیار سریعتر، ایمنتر و با کارایی بالاتر انجام دهند.
در یک نگاه (نکات کلیدی خبر)
خلاصه مهمترین نکات و تحولات این گزارش برای مطالعه سریع
- اسکلتهای بیرونی روباتیک وارد دنیای واقعی شدن؛ از امدادگران کوهستان در آمریکا و سربازان اوکراینی گرفته تا کارگران انبارهای آیکیا و خطوط تولید بوئینگ، همگی دارن از این گجتهای پوشیدنی برای بالا بردن قدرت بدنی و کاهش خستگی استفاده میکنن.
- این فناوری با استفاده از موتورها، باتریها و الگوریتمهای هوشمندی که رفتارهای حرکتی کاربر رو یاد میگیرن، عملکرد بدن رو تقویت میکنه و بسته به نیاز کاربر در سه حالت تقویت قدرت، پشتیبانی هوشمند یا کنترل کامل روباتیک کار میکنه.
- ارزش بازار این اسکلتهای کمکی در حال حاضر حدود ۵۰۰ میلیون دلاره و کارشناسها پیشبینی میکنن تا اواسط دهه ۲۰۳۰ رشد دو تا سه برابری رو تجربه کنه؛ ضمن اینکه با پیشرفت رباتهای انساننما، باتریها و متریال منعطف، نسل آینده این پوشیدنیها سبکتر و کارآمدتر خواهد شد.
امسال اعضای تیم امداد و نجات کوهستان سیاتل، در حالی به دل طبیعت خشن و مناطق کوهستانی شمال غرب اقیانوس آرام در آمریکا زدند که یک ست تجهیزات غیرمعمول و متفاوتی به همراه داشتند.
امدادگران با گجتهای کمکی مجهز به موتور که به کمر و پاهایشان متصل شده بود، در مسیرهای ناهموار پیادهروی کردند. این تجهیزات طوری طراحی شدهاند که هنگام کوهنوردی یا حمل بارهای سنگین، قدرت پایینتنه را افزایش دهند؛ حالا این ابزارها در عمل آزمایش میشوند تا ببینند آیا میتوانند در حساسترین لحظات، یعنی هنگام جستوجو برای نجات افراد مفقود و درمانده، سرعت عمل و استقامت بدنی نیروهای امدادی را ارتقا دهند یا خیر.
به این قبیل دستگاهها اصطلاحاً اسکلتهای بیرونی انسانی (Exoskeleton) گفته میشود. این تجهیزات به بخشهای مختلف بدن وصل میشوند تا یک ساختار مکانیکی خارجی یا همان «اگزو» تشکیل دهند. این فریم مجهز به نیروی محرکه، تواناییهای فیزیکی فردی را که آن را پوشیده به شکل چشمگیری ارتقا میدهد.
در مشاغلی که نیازمند فعالیت بدنی سنگین هستند، کارگران بیش از پیش در کارهای پرفشار از این تجهیزات کمک میگیرند. به عنوان مثال، شرکت آیکیا (IKEA) چندین سال است که از اسکلتهای بیرونی شرکت SuitX استفاده میکند؛ دستگاههایی که به نیروهای انبار در جابهجایی وسایل و کارتنهای سنگین یاری میرسانند. غولهای صنعتی دیگری مثل فورد و بوئینگ و همچنین کارخانه مشترک مزدا و تویوتا هم این فناوری را در برخی خطوط مونتاژ خود به کار گرفتهاند.
در فنلاند، اخیراً پروژهای به نام ExoPELA بررسی کرد که آیا اسکلتهای بیرونی میتوانند بار عضلانی و فشار فیزیکی وارد بر نیروهای امداد و آتشنشانها را کاهش دهند یا نه. نتایج این بررسی نشان داد که این گجتها در برخی فعالیتهای واقعی و چالشبرانگیز، مزایای چشمگیر و ملموسی برای کاربران به همراه دارند.
علاوه بر این، در اوایل سال ۲۰۲۶، ارتش اوکراین اعلام کرد که نیروهای نظامی این کشور در خطوط مقدم نبرد از اسکلتهای بیرونی هایپرشل (Hypershell) برای حمل گلولهها و مهمات سنگین توپخانه بهره میبرند. به گفته سرهنگ ویتالی سردیوک در گفتگو با روزنامه اوکراینسکا پراودا، بر اساس نتایج آزمایشها، سربازانی که این دستگاهها را به تن میکنند «کمتر احساس خستگی میکنند، سریعتر کارها را پیش میبرند و توان رزمی خود را برای مدت بسیار طولانیتری حفظ مینمایند».
در کنار مصارف صنعتی و نظامی، در حال حاضر چندین مدل تجاری و پزشکی نیز برای کمک به فعالیتهای روزمره، توانبخشی بیماران و ورزش و تمرینات بدنی در دسترس قرار دارند. برخی از برآوردها ارزش بازار جهانی این فناوری را در حال حاضر حدود ۵۰۰ میلیون دلار (حدود ۳۷۰ میلیون پوند) تخمین میزنند و پیشبینی میکنند که حجم این صنعت تا اواسط دهه ۲۰۳۰ میلادی به دو تا سه برابر رقم فعلی افزایش یابد.
فناوری اسکلتهای بیرونی طی یک دهه گذشته جهش چشمگیری داشته است؛ پیشرفتی که تا حد زیادی مرهون ارزانتر شدن و دسترسی آسانتر به موتورهای روباتیک، حسگرها و سیستمهای کنترل هوشمند است. با این حال، ایده تقویت توان بدنی انسان با ساختارهای اسکلتمانند، ریشهای بسیار قدیمیتر در تاریخ دارد.
یکی از نخستین طرحهای ثبتشده در این حوزه، به سال ۱۸۹۰ بازمیگردد؛ زمانی که نیکولاس یاگن، مخترع خودآموخته روسی، حق امتیاز یک دستگاه پوشیدنی برای تمرینات بدنی را به ثبت رساند. پس از آن در سال ۱۹۱۹، لزلی سی. کلی آمریکایی پتنت دستگاهی با موتور بخار را برای تسهیل پیادهروی دریافت کرد که یکی از اولین کانسپتهای اسکلت بیرونی مجهز به نیروی محرکه در جهان به شمار میرود.
تا اواخر دهه ۱۹۶۰ میلادی، چند مدل اسکلت بیرونی روباتیک محرکدار مجهز به سیستمهای کنترل الکترونیکی توسعه پیدا کرده بودند. از آن زمان به بعد، تحقیق و توسعه در این زمینه با سرعتی سرسامآور ادامه یافت و به خلق تجهیزات متعددی با کاربردهای تجاری، درمانی و صنعتی ختم شد.
این اسکلتهای روباتیک چطور کار میکنند؟
اسکلتهای بیرونی با اعمال نیروی مکانیکی به بدن کاربر، باعث میشوند او احساس قدرت بیشتری داشته باشد، سریعتر حرکت کند و بسیار دیرتر خسته شود.
برخی از این تجهیزات علاوه بر این، دقت حرکتی و مهارت دستها را تقویت میکنند یا به حفظ تعادل و فرم صحیح استخوانبندی بدن کمک مینمایند. هدف برخی مدلها ارتقای تواناییهای انسان به فراتر از محدودیتهای طبیعی است، در حالی که دستهای دیگر به بیمارانی که توان جسمیشان تحلیل رفته یاری میرسانند تا عملکرد قبلی خود را بازیابند.
اسکلتهای روباتیک مدرن و فعال معمولاً از یک فریم مکانیکی سبکوزن همراه با اتصالات ارگونومیک به بدن تشکیل میشوند. این اتصالات معمولاً روی بالاتنه، کمر، باسن و اندامهای فوقانی یا تحتانی (دستها و پاها) نصب میشوند.
به عنوان نمونه، گجت هایپرشل که در اوکراین به کار گرفته شده، به کمر و رانهای کاربر بسته میشود تا در خم و راست شدن مفصل ران به او کمک کند و حرکات پایینتنه را تقویت نماید. در مقابل، دستگاه شرکت SuitX که در آیکیا استفاده میشود، به بالاتنه و بازوها وصل شده و وظیفه محافظت و پشتیبانی از عضلات کمر و شانهها را بر عهده دارد.
در اغلب اسکلتهای بیرونی مجهز به موتور، قطعات مکانیکی موسوم به محرکها یا اکچویتورها (Actuators)، انرژی الکتریکی باتری را به حرکت مکانیکی تبدیل میکنند و نیروهایی میسازند که حرکات بدن فرد را پشتیبانی کرده یا قدرت آن را افزایش میدهند.
هماهنگی این اکچویتورها توسط واحدهای کنترلی تعبیهشده درون اسکلت بیرونی مدیریت میشود. این سیستمها مشخص میکنند که بازوهای اسکلت در چه مسیری حرکت کنند و چه میزان نیرو به بدن کاربر وارد شود. الگوی دقیق حرکت و شدت نیروی وارده کاملاً به نوع فعالیت و وضعیت فیزیکی کاربر بستگی دارد؛ جایی که دستگاه با استفاده از دادههای دریافتی از حسگرها تشخیص میدهد بدن در هر لحظه به چه میزان کمک نیاز دارد.
به عنوان مثال، اگر فرد شروع به دویدن کند، اسکلت بیرونی سرعت حرکات حمایتی خود را بالا میبرد؛ یا اگر سنسورها احساس کنند کاربر در حال خسته شدن است، ممکن است دستگاه توان خروجی موتورهایش را افزایش دهد تا این خستگی را جبران کند.
واحدهای کنترل معمولاً برای انجام وظایف خاصی از قبل برنامهریزی شدهاند، با این حال اسکلتهای مدرن روزبهروز انطباقپذیرتر میشوند. برخی از این مدلها به الگوریتمهای هوشمندی مجهز شدهاند که از رفتارهای حرکتی واقعی کاربران در حین کار درس میگیرند تا بتوانند واکنشها و حمایتهای دقیقتری ارائه دهند.
به طور کلی، کمکی که اسکلتهای بیرونی به بدن میرسانند به سه دسته اصلی تقسیم میشود:
۱. تقویت قدرت بدنی (Power Augmentation): توان عضلانی و نیروی خروجی کاربر را چند برابر میکند. این حالت معمولاً در اسکلتهای کمکی مانند نمونههای مورد استفاده در انبارهای آیکیا و میادین نبرد اوکراین دیده میشود.
۲. تنظیمات کمک در صورت نیاز (Assist-as-needed) یا مقاومت در صورت نیاز (Resist-as-needed): در این حالت دستگاه تنها زمانی که واقعاً نیاز باشد وارد عمل میشود و نیرو اعمال میکند. این قابلیت بیشتر در دستگاههای توانبخشی و پزشکی کاربرد دارد تا به بیماران کمک کند عضلات خود را بازپروری کرده و تواناییهای از دسترفتهشان را احیا کنند.
۳. کنترل کامل روباتیک (Full Robotic Control): در این روش، اسکلت بیرونی کنترل کامل حرکت بخشی از بدن را به دست میگیرد. این سازوکار عمدتاً برای افرادی طراحی شده که برخی عملکردهای حرکتی خود را از دست دادهاند؛ برای مثال، یک اسکلت بیرونی پایینتنه با بهرهگیری از کنترل تمامروباتیک به فردی که دچار ضایعه نخاعی شده امکان میدهد دوباره روی پاهای خود راه برود.
این سه شیوه عملکردی میتوانند متناسب با نوع مأموریت، شرایط محیطی و نیازهای هر کاربر، با یکدیگر تلفیق شده و سازگار شوند.
آینده این فناوری به کدام سمت میرود؟
در حال حاضر، اکثر اسکلتهای بیرونی برای تصمیمگیری درباره نحوه رفتار خود تنها به فیدبک دریافتی از سنسورها متکی هستند و رویکردی کاملاً مکانیکی دارند. اما در آینده، این امکان وجود دارد که اسکلتهای پوشیدنی مستقیماً با سیگنالهای عضلانی یا امواج مغزی کاربر هدایت شوند. دانشمندان و پژوهشگران با جدیت در حال کار روی این ایده هستند، اما چالشهای بزرگی پیش رو دارند؛ چرا که دریافت دقیق این سیگنالها ممکن است نیازمند رابطهای تهاجمی مغز و رایانه و کالیبراسیون و انطباق طولانی برای تکتک افراد باشد.
چالش مهم دیگر، تأمین انرژی است. باتریها باید درون بدنه اسکلت تعبیه شوند و به طور مداوم شارژ گردند؛ موضوعی که محدودیتهای وزنی و ابعادی ایجاد کرده و راحتی استفاده روزمره از دستگاه را تحت تأثیر قرار میدهد. با این حال، چگالی انرژی باتریها با سرعت پیوستهای رو به بهبود است.
همچنین متریالهای نوین در حال جابهجا کردن مرزهای این حوزه هستند. در حال حاضر اسکلتهای پیشرفتهای از جنس پارچههای نرم و منعطف یا مواد لاستیکی و شبهپلیمری در حال توسعه هستند که میتوان آنها را مستقیماً در تاروپود لباسها، کفشها یا تجهیزات محافظتی ادغام کرد.
تحقیقات و آزمایشها روی اسکلتهای بیرونی گامبردار در دهههای ۱۹۶۰ و ۱۹۷۰ میلادی، زیربنای ساخت نخستین نسل از رباتهای انساننمای دوپا را تشکیل داد. جالب اینجاست که این مسیر اکنون دور کامل خود را زده و دوباره به نقطه پیوند رسیده است؛ تب داغ توسعه رباتهای انساننما در حال حاضر سرعت نوآوری در زمینه اکچویتورها و باتریها را چند برابر کرده که این جهش فناوری به نوبه خود، آینده اسکلتهای روباتیک پوشیدنی را به سطح شگفتانگیز تازهای خواهد رساند.
نوشته ایلدار فرخاتدینوف (Ildar Farkhatdinov)، دانشیار مهندسی پزشکی (رباتیک و مکاترونیک) در کینگز کالج لندن. این مقاله تحت مجوز کریتیو کامنز از The Conversation بازنشر شده است. مطالعه مقاله اصلی.
برچسب های مرتبط
مطالب مرتبط و پیشنهادی
پایتورچ و رد هت رکورد زدند: شتاب ۱۸ درصدی استنتاج در پردازندههای H100 با Helion
پایتورچ و رد هت با توسعه یک بکاند خطی مبتنی بر فریمورک Helion برای موتور vLLM، جهش چشمگیری در سرعت پردازش مدلهای هوش مصنوعی رقم زدند. این سیستم نوآورانه با تنظیم خودکار کرنلها، موفق شده سرعت ضرب ماتریسی در پردازندههای H100 انویدیا را تا ۱۷.۸ درصد نسبت به کتابخانههای مطرح ارتقا دهد. این بهینهسازی بهویژه در سناریوهای تولید سریع متن در مدلهای زبانی، بازدهی سرورهای هوش مصنوعی را به شکل محسوسی افزایش میدهد.
رونمایی الف آلفا از مدل استدلال متنباز Kolibri-1؛ پردازش فوقسریع با حافظه ۱ میلیون توکنی!
استارتاپ آلمانی الف آلفا (Aleph Alpha) از مدل استدلال متنباز جدید خود به نام Kolibri-1 رونمایی کرد که با تمرکز ویژه روی زبانهای آلمانی و انگلیسی توسعه یافته است. این مدل با معماری کارشناسان ترکیبی (MoE) و مجموعاً ۷۸ میلیارد پارامتر، تنها ۳.۵ میلیارد پارامتر فعال در هر توکن مصرف میکند و از پردازش متون فوقطولانی تا سقف ۱ میلیون توکن پشتیبانی به عمل میآورد.
رد هت حجم مدل ۳۰ میلیاردی نموترون انویدیا را نصف کرد: اجرای آسانتر ایجنتها روی یک کارت گرافیک!
تیم هوش مصنوعی رد هت با تبدیل وزنهای مدل ۳۰ میلیارد پارامتری Nemotron انویدیا به فرمت FP8، ردپای حافظه آن را به نصف رسانده است. این دستاورد فنی استقرار این ایجنت پیشرفته را روی یک کارت گرافیک ممکن کرده و تا الان با استقبال چشمگیر بیش از ۷۸۰ هزار دانلود در هاگینگ فیس روبهرو شده است.
دیدگاه ها و گفتگوی تخصصی
نظرات خود را با جامعه مخاطبان وایر ای آی در میان بگذارید
هنوز دیدگاهی برای این مطلب ثبت نشده است
اولین نفری باشید که دیدگاه، تحلیل یا دیدگاه خود را درباره این موضوع با دیگران به اشتراک می گذارد.